
3.7.0 3.6.0 3.5.0 3.4.0 3.3.0 3.2.2 3.2.1 3.2.0 Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

inverse_pose()

정의

inverse_pose(posx1,ori_type_out)

기능

posx의 inverse에 해당하는 posx 값을 리턴합니다.
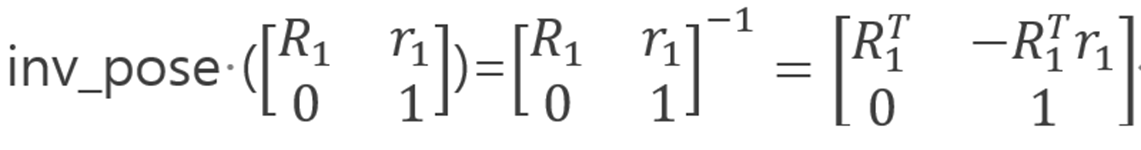
image2021-11-4_10-32-49.png

인수

인수명

자료형

기본값

설명

posx1

posx

list (float[6])

-

posx 또는

position list [mm, deg]

ori_type_out

int

None

output orientation type

  • None: pox1 인자의 orientation type을 따름.

  • DR_ELR_ZYZ: Euler Angles(z-y'-z'', in degrees)

  • DR_ELR_ZYX: Euler Angles(z-y'-x'', in degrees)

  • DR_ELR_XYZ: Euler Angles(x-y'-z'', in degrees)

  • DR_FIX_XYZ: Fixed Angles(x-y-z, in degrees)

  • DR_ROTVEC: 3D rotation vector (angle/axis representation, in degrees)

  • DR_QUAT: unit quaternion(x, y, z, w)

리턴

설명

posx

[mm, deg]

예외

예외

설명

DR_Error (DR_ERROR_TYPE)

인수들의 데이터형 오류 시

예제

Python
posx1 = [100, 20, 300, 90, 0, 180]

inv_posx = inverse_pose(posx1)

Keyword

inverse_ / pose