
3.6.0 3.5.0 3.4.0 3.3.0 3.2.2 3.2.1 3.2.0 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Présentation des concepts de base de la commande déplacer de l'Editeur de tâches

Les robots Doosan Robotics offrent 9 mouvements. Le mouvement du robot est contrôlé par des mouvements standard, MoveJ et Movel, et 7 mouvements dérivés de ces deux mouvements.

Types de mouvement du robot


Mouvement

Fonction

1

MoveJ

Chaque articulation du robot se déplace de l'angle actuel à l'angle cible et s'arrête simultanément
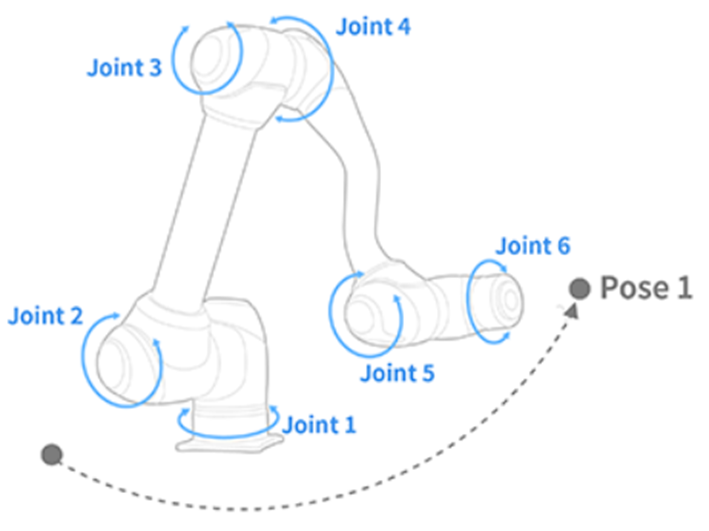
  • Entrez l'angle de joint cible : Joint1, Joint2, Joint3, Joint4, Joint5, Joint6

image2022-1-4_9-6-12.png

2

Movel

Le robot se déplace vers le point cible tout en maintenant le TCP du robot droit
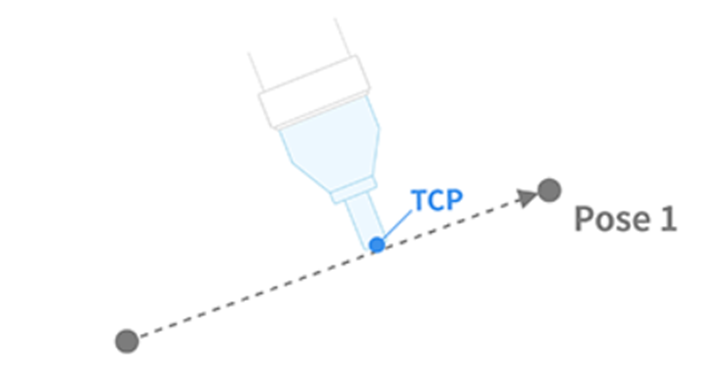
  • Entrez les valeurs de position et de rotation de la cible : X, y, Z, Rz, Ry, RX

image2022-1-4_9-6-18.png

3

MoveSJ

Le robot se déplace sur tous les angles définis par le robot
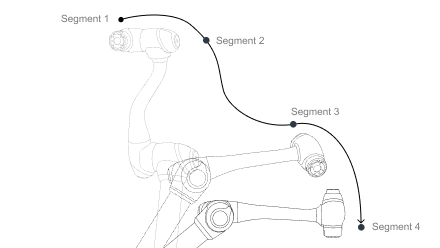
  • Mouvement de la spline du joint

external_img_help_moveSJ.png

4

MoveSX

Le TCP du robot se déplace à travers tous les points désignés en suivant une courbe spline
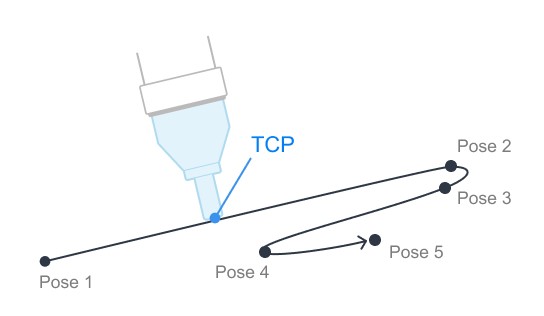
external_img_help_moveSX.jpg


5

MoveJX

La pose du robot est désignée lorsque le TCP du robot se déplace vers le point cible

  • MoveJ mouvement vers le point cible (X, y, Z, Rz, Ry, RX)

  • Comme il s'agit d'un mouvement d'articulation du robot, la trajectoire ne peut pas être estimée

image2022-1-4_9-6-12.png

6

MoveC

Le TCP du robot se déplace vers le point cible tout en maintenant un arc
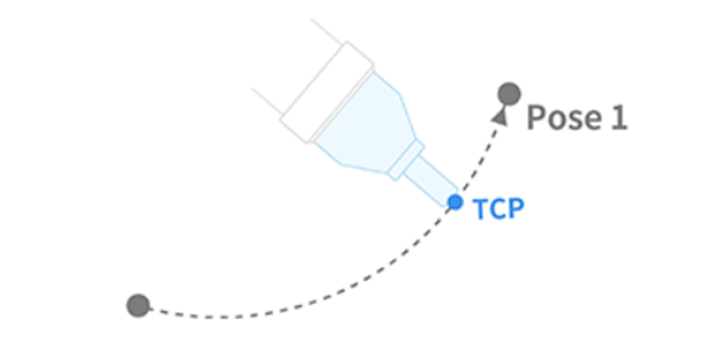
image2022-1-4_9-9-46.png

7

MoveB

Le robot se déplace vers le point cible final à travers une section constituée de lignes droites continues et d'arcs
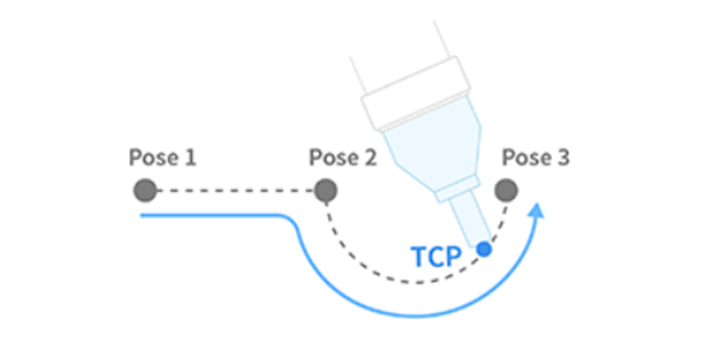
image2022-1-4_9-10-4.png

8

MoveSpiral

Le robot se déplace du centre de la spirale au rayon maximum
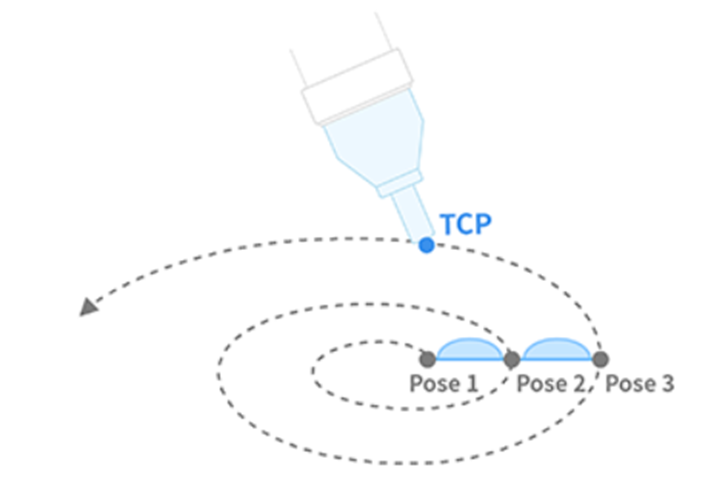
image2022-1-4_9-10-11.png

9

MovePeriodic

Le robot se déplace sur une trajectoire avec une amplitude et un cycle constants
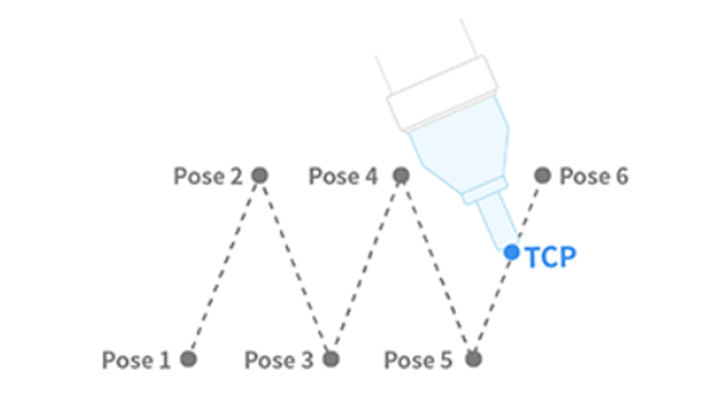
image2022-1-4_9-10-19.png


MoveJ & Movel

Avant d'utiliser le mouvement du robot, il est essentiel de comprendre les mouvements standard MoveJ et Movel.

  • J dans MoveJ fait référence aux joints. Dans ce mouvement, chaque articulation se déplace vers l'angle cible et s'arrête simultanément.

  • L dans Movel fait référence à linéaire. Dans ce mouvement, le TCP à l'extrémité du robot se déplace vers la pose cible (position et angle) avec un mouvement linéaire.
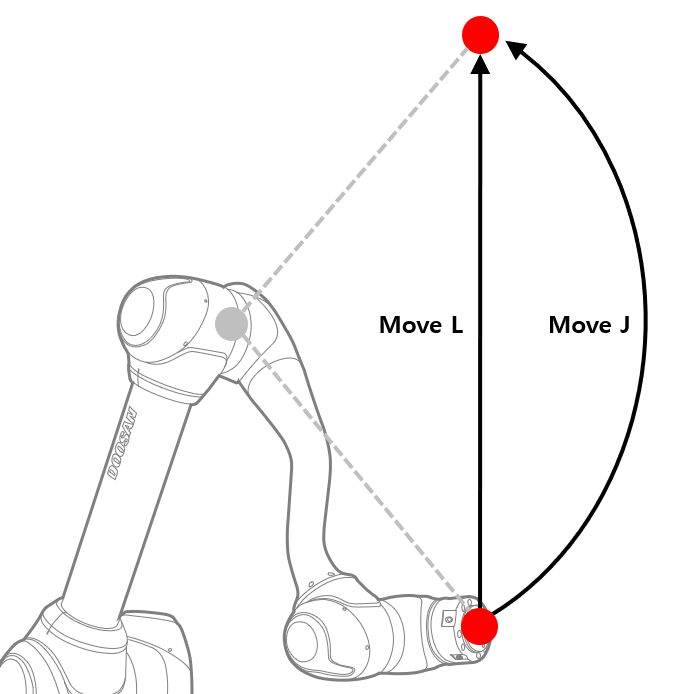
image2022-1-3_14-8-5.png


Type

MoveJ

Movel

1

Méthode de déplacement

  • Toutes les liaisons du robot passent de l'angle actuel à l'angle cible et s'arrêtent simultanément

  • TCP à l'extrémité du robot se déplace vers les coordonnées sélectionnées avec un mouvement linéaire

2

Avantage

  • Vitesse de déplacement rapide

  • Non influencé par une singularité de robot

  • Comme le chemin TCP maintient une ligne droite, le chemin de mouvement du robot peut être estimé

  • Comme le point cible est indiqué à l'aide de la position et de la rotation (X, y, Z, Rz, Ry, RX), le point final approximatif du robot peut être estimé

3

Désavantage

  • Comme tous les axes pivotent simultanément vers l'angle cible, la trajectoire du mouvement ne peut pas être estimée

  • Comme l'angle cible est indiqué avec l'angle de chaque axe, il est difficile d'estimer le point final et la pose du robot

  • La vitesse de déplacement est relativement plus lente que MoveJ

  • Influencé par la singularité d'un robot

4

Utilisation

  • Comme il n'est pas influencé par une singularité de robot, il est utilisé pour éviter les singularités

  • Il est idéal pour se déplacer sur de longues distances

  • Il est idéal pour éviter les objets et les mouvements fins