
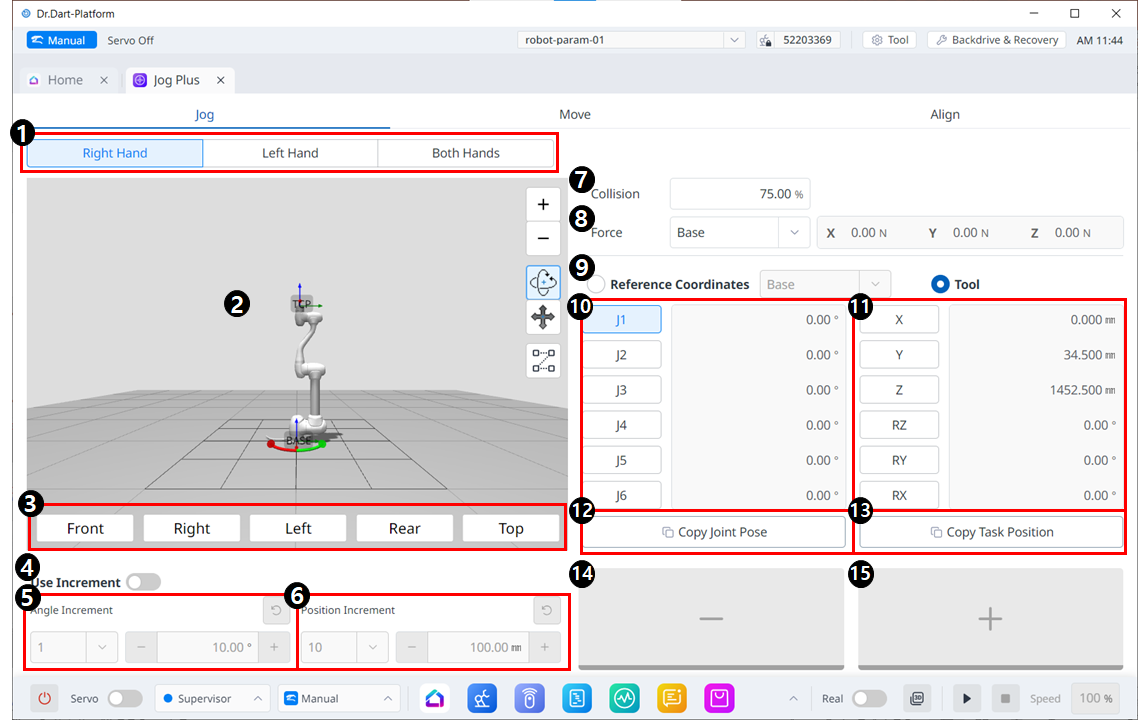
Diseño del menú de desplazamiento
|
|
Artículo |
Descripción |
|---|---|---|
|
1 |
Seleccionar tipo de panel |
Puede elegir la ubicación del botón de movimiento. |
|
2 |
simulación 3D |
Este es el visor 3D, donde podrás ver cómo luce el robot. |
|
3 |
Alineación del simulador |
Puede utilizar esta sección para dirigir el simulador. |
|
4 |
Incremento de ángulo |
Este botón le permite habilitar incrementos de ángulo o posición. |
|
5 |
Angle Increment |
Esta sección es donde se establece el incremento del ángulo en el eje seleccionado. |
|
6 |
Incremento de posición |
Esta sección es donde se establece el incremento de posición en el eje seleccionado. |
|
7 |
Colisión |
Este campo es donde configura la colisión del robot. |
|
8 |
Monitoreo de fuerza |
Esta sección es donde configura las fuerzas en los ejes X, Y y Z según Base, Herramienta, Mundo, Referencia y entre otros. |
|
9 |
Seleccionar sistema de coordenadas de referencia |
Seleccione un sistema de coordenadas de referencia para mostrar o desplazar las coordenadas de la tarea en la Figura 11. Pueden ser coordenadas base, mundial o de usuario. |
|
10 |
Panel de unión |
Puede seleccionar el eje de articulación para desplazar. |
|
11 |
panel de tareas |
Puede seleccionar el eje de la tarea para avanzar. |
|
12 |
Copiar pose Botón J |
Este botón le permite copiar Pose J. |
|
13 |
Botón Copiar pose X |
Este botón le permite copiar Pose X. |
|
14 |
Mover - Botón |
Puede hacer que el robot se mueva en la dirección - según cada eje. En este momento, puede determinar la dirección de - y + en la simulación 3D del lado izquierdo. |
|
15 |
Mover + Botón |
Puede hacer que el robot se mueva en la dirección + según cada eje. En este momento, puede determinar la dirección de - y + en la simulación 3D del lado izquierdo. |