3.6.0 3.5.0 3.4.0 3.3.0 3.2.2 3.2.1 3.2.0 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

ロボットジョイントに基づいて実行

image2024-3-7_17-49-1.png

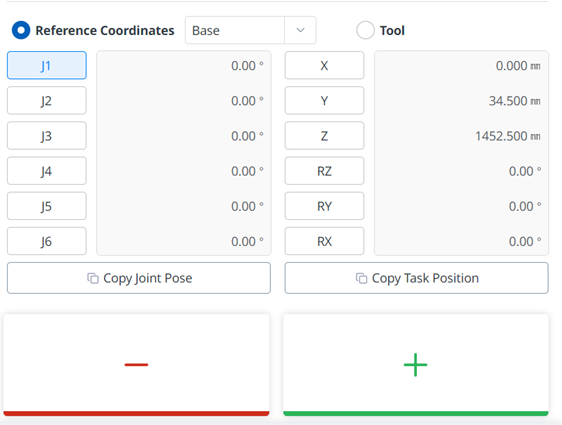
ロボットジョイントに基づいて角度を調整するには、次の手順を実行します。

  1. ジョイントパネルで角度を調整する軸(J1~J6)を選択します。

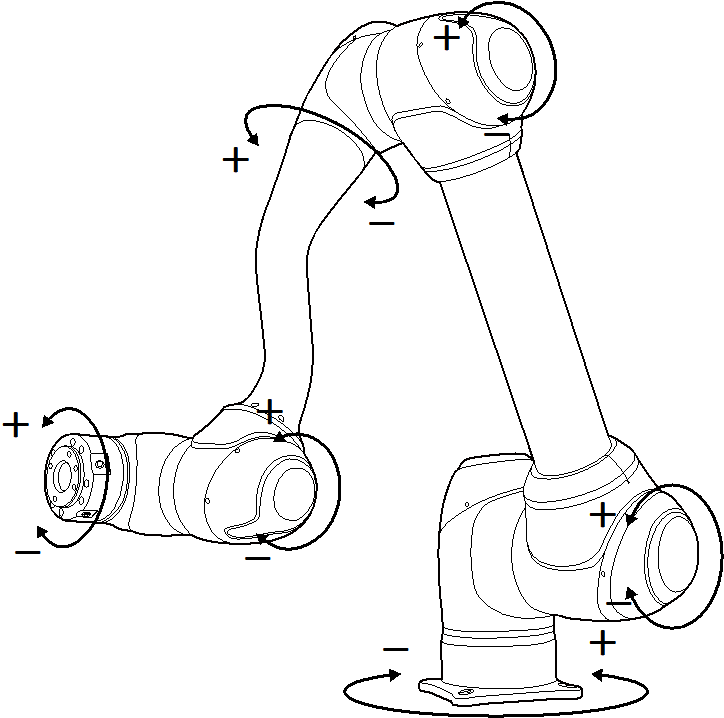
  2. 方向ボタン ( image2021-11-16_11-19-12.png および image2021-11-16_11-19-24.png )を押したままにして 、対応する軸の角度を調整します。
    image2021-11-16_11-19-41.png