Scroll conditional content
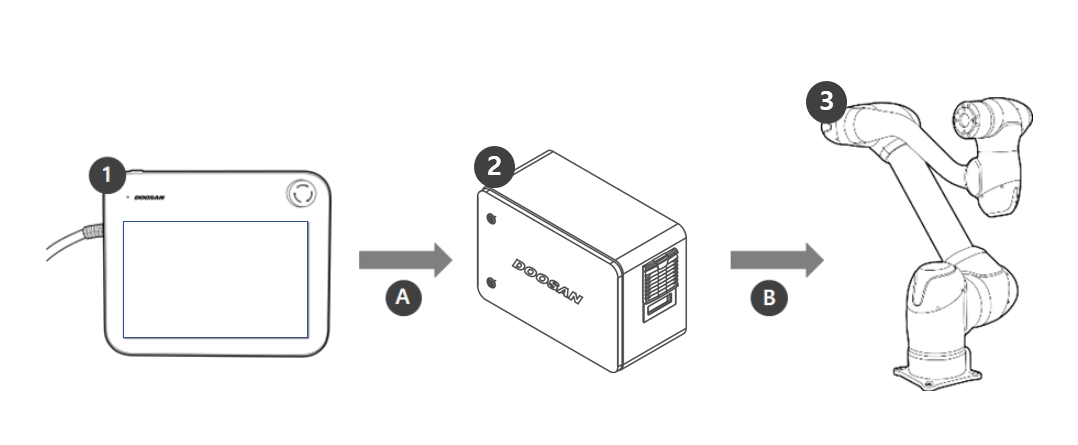
1m/hseries
Scroll conditional content
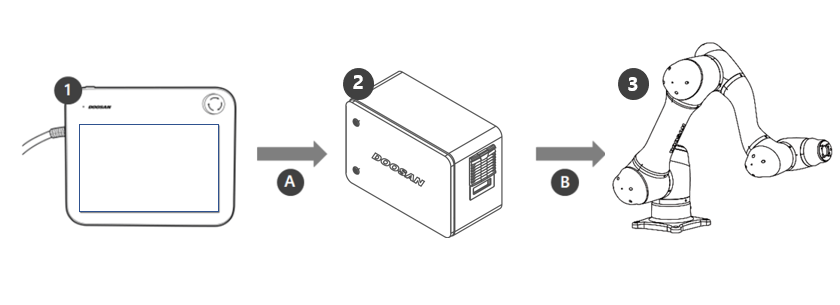
2aseries
Scroll conditional content
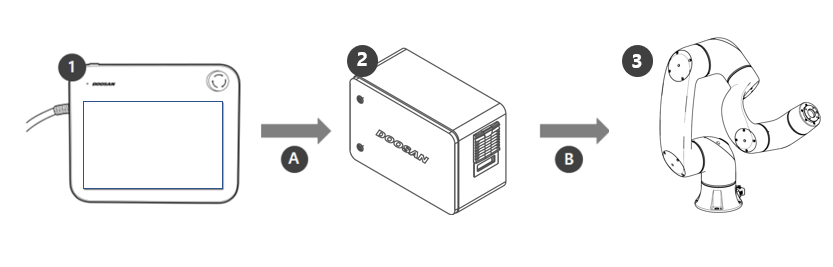
3eseries
|
否 |
名称 |
说明 |
|---|---|---|
|
1. |
示教手控盒 |
该设备管理整个系统,能够教授机器人特定的姿势或与操纵器和控制器相关的设置。 |
|
2. |
控制器 |
用于根据示教手控盒设置的姿势或移动调整机械手的移动。它具有各种I/O端口,允许连接和使用各种类型的设备和设备。 |
|
3. |
机械手 |
这是一种工业协作机器人,可与各种工具附件一起用于运输物体或装配零件。 |
|
答 |
命令/监测 |
|
|
B. |
电源/网络 |
|