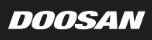
Osłona kołnierza końcowego robota jest wyposażona w 8-stykowe złącze M8. Jego umiejscowienie i kształt przedstawiono na rysunku poniżej.
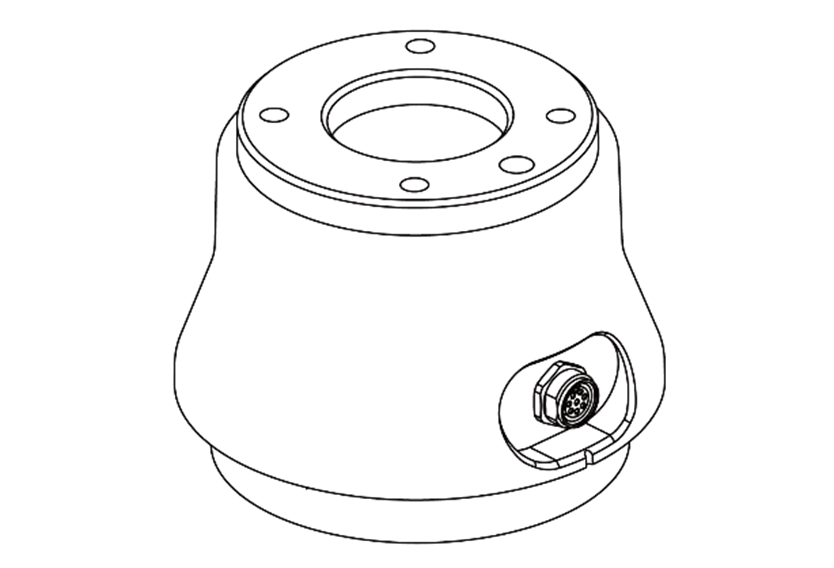
Produkty produkowane od sierpnia 2022 r. zmieniły swój kształt i orientację złącza, jak pokazano na poniższym rysunku.
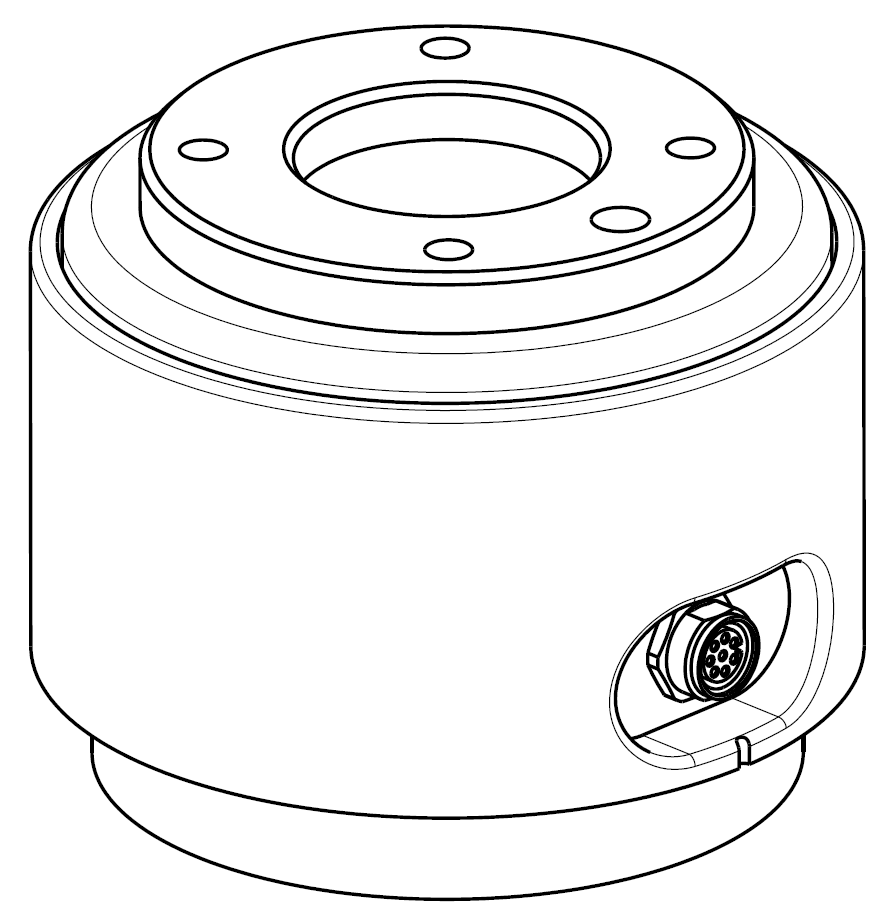
Złącze dostarcza zasilanie i sygnały sterujące niezbędne do obsługi chwytaka lub czujników wbudowanych w poszczególne narzędzia robota. Poniżej podano przykłady kabli przemysłowych (można też stosować ich odpowiedniki):
-
Phoenix 1404178, męski (prosty)
-
Phoenix 1404182, męski (kąt 90 stopni)
Rozmieszczenie styków w każdym złączu jest następujące:
Schemat poglądowy
Scroll Conditional Content은(는) Cloud 편집기에서만 지원됩니다
Forge 매크로는 레거시 편집기에서 지원되지 않으므로, 이 매크로를 제대로 표시하려면 이 콘텐츠를 Cloud 편집기로 변환해야 합니다. Cloud 편집기로 변환하는 방법에 대해 자세히 알아보기
Scroll Conditional Content은(는) Cloud 편집기에서만 지원됩니다
Forge 매크로는 레거시 편집기에서 지원되지 않으므로, 이 매크로를 제대로 표시하려면 이 콘텐츠를 Cloud 편집기로 변환해야 합니다. Cloud 편집기로 변환하는 방법에 대해 자세히 알아보기
Scroll Conditional Content은(는) Cloud 편집기에서만 지원됩니다
Forge 매크로는 레거시 편집기에서 지원되지 않으므로, 이 매크로를 제대로 표시하려면 이 콘텐츠를 Cloud 편집기로 변환해야 합니다. Cloud 편집기로 변환하는 방법에 대해 자세히 알아보기
Scroll Conditional Content은(는) Cloud 편집기에서만 지원됩니다
Forge 매크로는 레거시 편집기에서 지원되지 않으므로, 이 매크로를 제대로 표시하려면 이 콘텐츠를 Cloud 편집기로 변환해야 합니다. Cloud 편집기로 변환하는 방법에 대해 자세히 알아보기
Scroll Conditional Content은(는) Cloud 편집기에서만 지원됩니다
Forge 매크로는 레거시 편집기에서 지원되지 않으므로, 이 매크로를 제대로 표시하려면 이 콘텐츠를 Cloud 편집기로 변환해야 합니다. Cloud 편집기로 변환하는 방법에 대해 자세히 알아보기
produktów produkowanych od sierpnia 2022 r. zmieniono orientację złącza, jak pokazano na poniższym rysunku.
Funkcje we/wy realizowane przez złącze X1 różnią się od siebie. Szczegółowe ustawienia wejść i wyjść podano w tabeli poniżej.
Ustawienie X1 (cyfrowe we/wy, RS 485)
|
Lp. |
Sygnał |
Uwaga |
|
1 |
RS485 A |
Data prod.
2020.07.06 ~ 2021.01.21 |
|
2 |
RS485 B |
|
|
3 |
Digital Output 1 |
|
|
4 |
Digital Output 2 |
|
|
5 |
+24V |
|
|
6 |
Digital Input 2 |
|
|
7 |
Digital Input 1 |
|
|
8 |
GND |
Ustawienie X1 (cyfrowe we/wy, RS 485)
Ustawienia zmieniono w sposób określony poniżej od 21 stycznia 2021 r.
|
Lp. |
Sygnał |
Uwaga |
|
1 |
Digital Input 1 |
Data prod. Przed 6 lipca 2020 r.
Data prod. Od 21 stycznia 2021 r.
Inne użyte numery seryjne VMA6F5-A0509S WAA6H7-A0912 WAA6H8-A0912 |
|
2 |
Digital Output 1 |
|
|
3 |
Digital Output 2 |
|
|
4 |
RS485 A |
|
|
5 |
+24V |
|
|
6 |
RS485 B |
|
|
7 |
Digital Input 2 |
|
|
8 |
GND |
-
Narzędzia i chwytaki należy skonfigurować po sprawdzeniu konfiguracji wejść/wyjść na podstawie daty produkcji (podanej na tabliczce znamionowej robota).
-
Informację tę można znaleźć na stronie internetowej Doosan Robotlab.(https://robotlab.doosanrobotics.com)
-
Uruchamianie narzędzi robota bez wykonania konfiguracji we/wy grozi stałym uszkodzeniem produktu.
Napięcie zasilania wewnętrznego we/wy kołnierza jest ustawione na 24 V, a szczegółowe parametry zasilania, którymi należy kierować się podczas podłączania wejść/wyjść, podano w tabeli poniżej.
|
Parametr |
Min. |
Typ |
Maks. |
Jednostka |
|
Supply voltage |
- |
24 |
- |
V |
|
Supply current |
- |
2 |
3 |
A |
|
Digital output |
- |
2 |
- |
EA |
|
Digital input |
- |
2 |
- |
EA |
-
Należy skonfigurować narzędzia i chwytak w taki sposób, aby nie powodowały żadnych zagrożeń po odcięciu zasilania.
(np. poprzez wypadnięcie obrabianego przedmiotu z narzędzia) -
Gdy robot jest zasilany, na zacisku nr 5 w każdym złączu jest obecne przez cały czas napięcie 24 V. Należy więc pamiętać, aby odłączyć zasilanie od robota podczas konfigurowania narzędzia i chwytaka.