
ロボットがコラボレーションゾーン内の安全停止モードSS2またはRS1によって停止された場合、中断状態をリセットして、ナッジ入力でタスクを再開できます。ナッジオプションは、ユーザー定義セクションで有効にできます。
-
ナッジを設定するには、[ ロボットパラメータ(Robot Parameters)]>[ナッジ(Nudge)] 項目を選択します。
詳細については、『ナッジ(Nudge)』を参照してください。
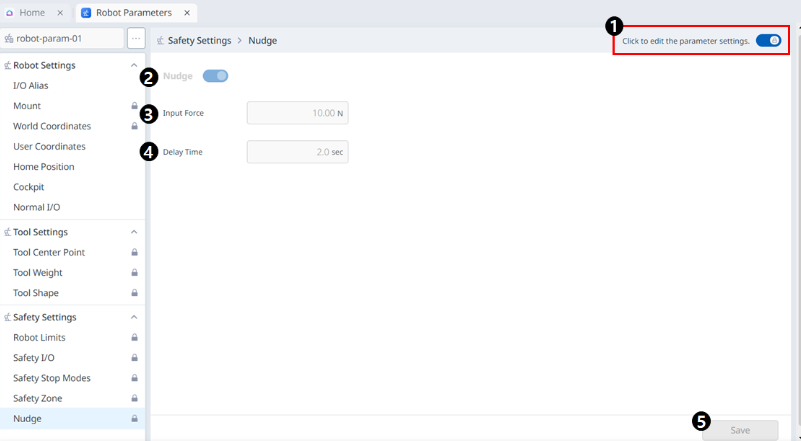
メニュー
|
項目 |
説明 |
|
|---|---|---|
|
1 |
ロックトグルボタン |
設定値をロックするために使用します。設定値を変更するには、安全パスワードが必要です。 |
|
2 |
ナッジ作動ボタン |
ナッジを使用するかどうかを選択できます。 |
|
3 |
Force入力 |
このフィールドには、目的の力値(Force)を入力します。 |
|
4 |
遅延時間 |
このフィールドでは、遅延時間が設定されます。 |
|
5 |
保存 |
このボタンを使用すると、設定した値を保存できます。 |