3.6.0 3.5.0 3.4.0 3.3.0 3.2.2 3.2.1 3.2.0 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

移動角度の設定

image2024-3-7_17-27-54.png

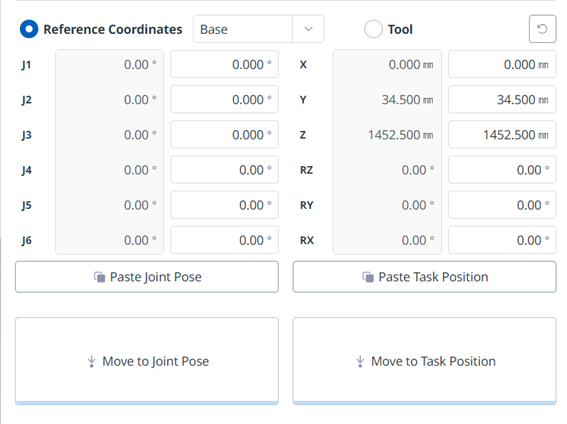
ロボットを特定の角度で移動するには、次の手順を実行します。

  1. 移動 タブを選択します

  2. ロボットジョイントのターゲット角度を入力します。

  3. リアルモードを有効にします。

  4. 対応するポーズに移動 ボタンをタップしたままにして、ロボットジョイントの角度を調整します。
