
3.6.0 3.5.0 3.4.0 3.3.0 3.2.2 3.2.1 3.2.0 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Visão geral dos conceitos básicos por trás do comando Mover do Editor de tarefas

Os robôs Doosan Robotics oferecem 9 movimentos. O movimento do robô é controlado por movimentos padrão, MoveJ e MoveL, e 7 movimentos derivados desses dois movimentos.

Tipos de movimento do robô


Movimento

Recurso

1

MoveJ

Cada junta do robô se move do ângulo atual para o ângulo alvo e para simultaneamente
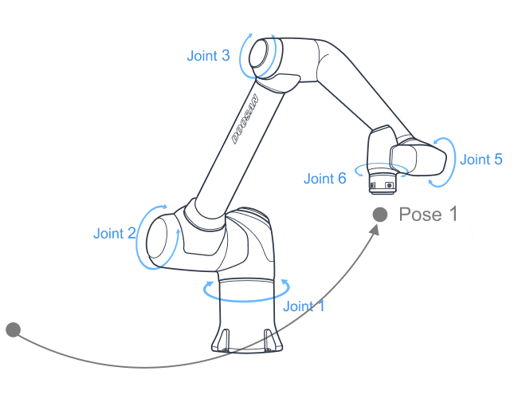
  • Insira o ângulo da junta alvo: JOINT1, Joint2, Joint3, Joint5, Joint6

image-20240910-105757.png

2

MoveL

O robô se move para o ponto-alvo enquanto mantém o TCP do robô reto

  • Insira a posição alvo e os valores de rotação: X, Y, Z, Rz, Ry, RX

image2022-1-4_9-6-18.png

3

MoveSJ

O robô se move em todos os ângulos definidos pelo robô

  • Movimento da ranhura da articulação

external_img_help_moveSJ.png

4

MoveSX

O TCP do robô se move por todos os pontos designados seguindo uma curva de spline

external_img_help_moveSX.jpg


5

MoveJX

A posição do robô é designada à medida que o TCP do robô se move para o ponto-alvo

  • MoveJ movimento de movimento para o ponto-alvo (X, Y, Z, Rz, Ry, RX)

  • Como é um movimento de articulação do robô, o caminho não pode ser estimado


image-20240910-105757.png

6

MoveC

O TCP do robô se move para o ponto-alvo enquanto mantém um arco

image2022-1-4_9-9-46.png

7

MoveB

O robô se move para o ponto alvo final através de uma seção que consiste em linhas retas contínuas e arcos

image2022-1-4_9-10-4.png

8

MoveSpiral

O robô se move do centro da espiral para o raio máximo

image2022-1-4_9-10-11.png

9

MovePeriódico

O robô se move em um caminho com amplitude e ciclo constantes

image2022-1-4_9-10-19.png


Mover J&Mover L

Antes de usar o movimento do robô, é fundamental entender os movimentos padrão MoveJ e MoveL.

  • J em MoveJ refere-se a juntas. Nesse movimento, cada junta se move para o ângulo alvo e para simultaneamente.

  • L em MoveL refere-se a linear. Nesse movimento, o TCP na extremidade do robô se move para a posição alvo (posição e ângulo) com movimento linear.
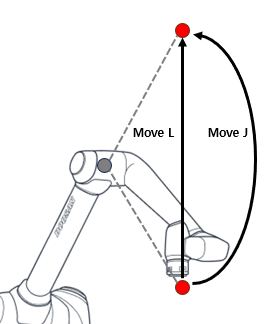
image2024-9-5_20-24-2.png


Tipo

MoveJ

MoveL

1

Mover método

  • Todas as juntas do robô se movem do ângulo atual para o ângulo alvo e param simultaneamente

  • O TCP na extremidade do robô se move para as coordenadas selecionadas com movimento linear

2

Vantagem

  • Velocidade de movimento rápida

  • Não influenciado pela singularidade de um robô

  • Como o caminho TCP mantém uma linha reta, o caminho de movimento do robô pode ser estimado

  • Como o ponto-alvo é indicado usando a posição e rotação (X, Y, Z, Rz, Ry, RX), o ponto final aproximado do robô pode ser estimado

3

Desvantagem

  • Como todos os eixos giram para o ângulo alvo simultaneamente, o caminho do movimento não pode ser estimado

  • Como o ângulo alvo é indicado com o ângulo de cada eixo, é difícil estimar o ponto final e a posição do robô

  • A velocidade do movimento é relativamente mais lenta do que o MoveJ

  • Influenciado pela singularidade de um robô

4

Utilização

  • Como não é influenciado pela singularidade de um robô, é usado para evitar singularidades

  • É ideal para mover longas distâncias

  • É ideal para evitar objetos e movimentos finos