
Ustawianie informacji o robocie
Menu
|
Elementy |
Opis |
|
|---|---|---|
|
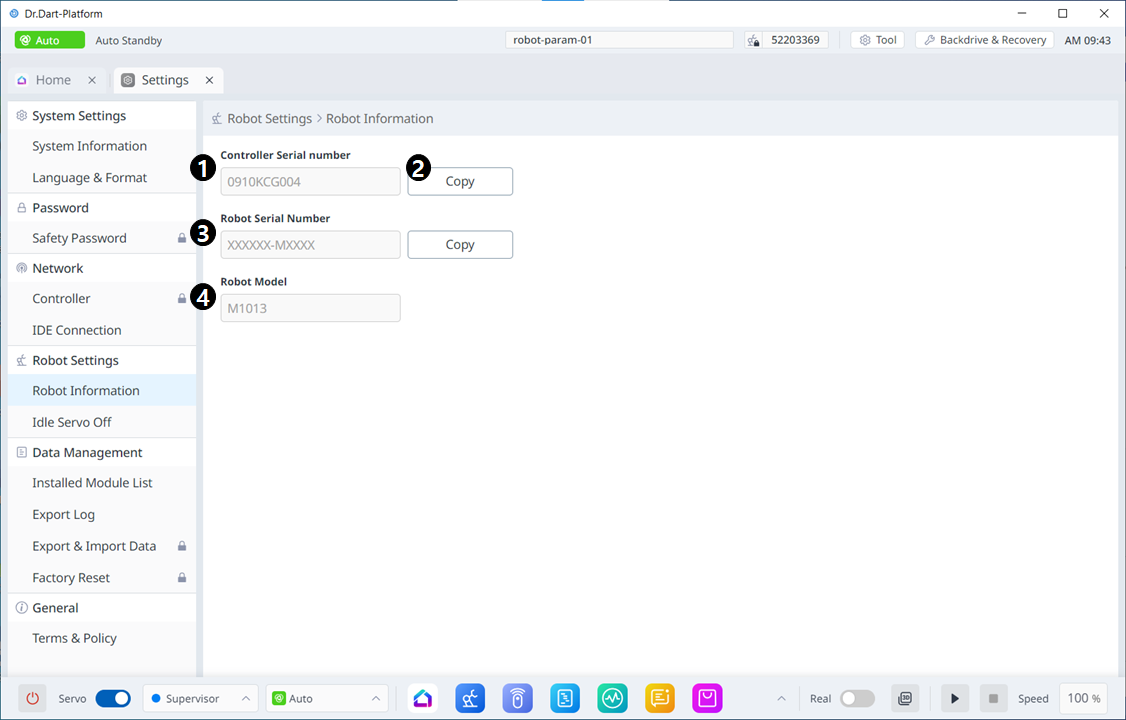
1 |
Numer seryjny sterownika |
W tym miejscu wyświetlany jest numer seryjny sterownika. |
|
2 |
Kopiuj numer seryjny kontrolera |
Ten przycisk umożliwia skopiowanie numeru seryjnego. |
|
3 |
Numer seryjny robota |
W tym miejscu widoczny jest numer seryjny robota. |
|
4 |
Model robota |
W tym miejscu widoczna jest nazwa modelu robota. |
Siłownik bezczynności wyłączony
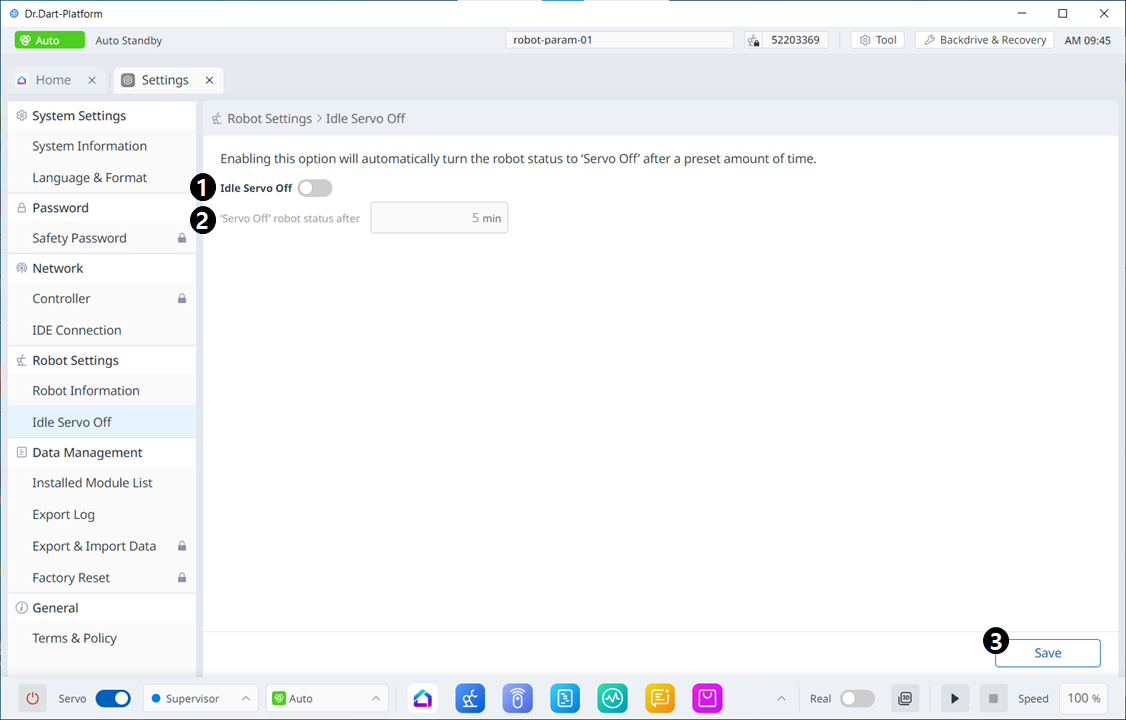
Jeśli robot jest bezczynny przez pewien czas, automatycznie przełącza się w stan wyłączenia bezpieczeństwa. Wartością domyślną jest 5 minut, ale czas można zmienić na preferowany przez użytkownika czas.
Menu
|
Elementy |
Opis |
|
|---|---|---|
|
1 |
Włącz funkcję Servo Off |
Ten przycisk umożliwia wyłączenie serwomechanizmu biegu jałowego. |
|
2 |
Ustawienie wyłączenia serwomechanizmu |
To pole służy do wyłączania serwomechanizmu bezczynności w minutach. |
|
3 |
Zapisz |
Ten przycisk umożliwia zapisanie zmienionych ustawień. |
Kalibracja tarcia
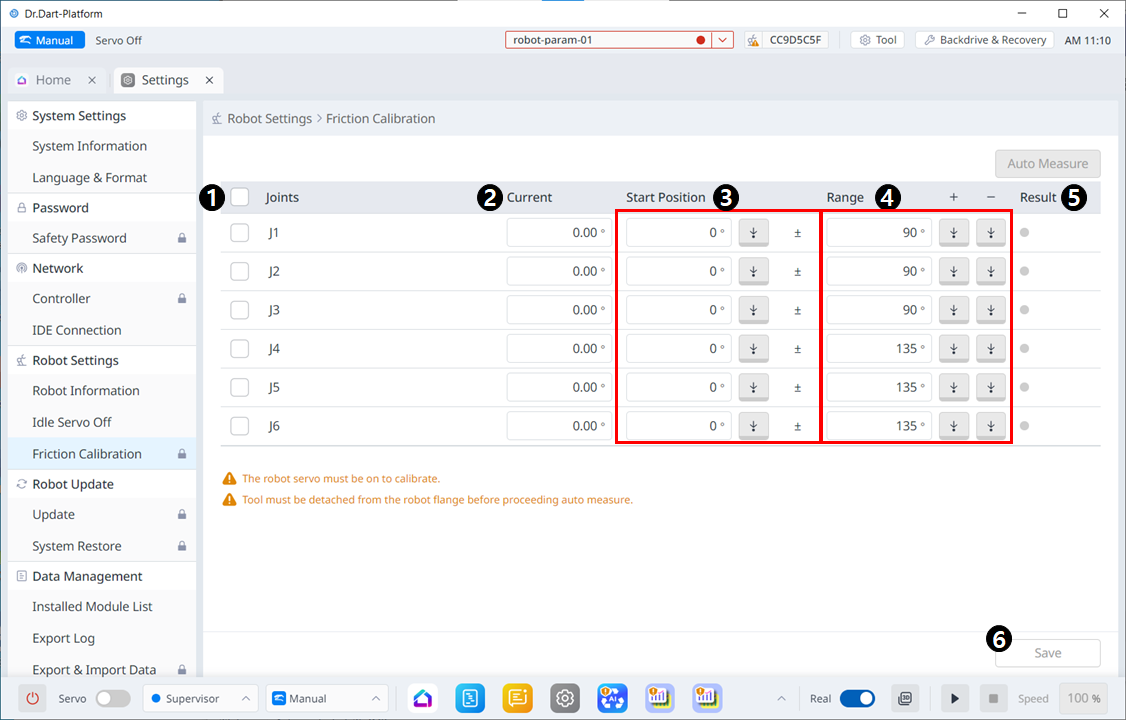
To menu jest dostępne tylko dla robotów serii E i A.
Menu
|
Elementy |
Opis |
|
|---|---|---|
|
1 |
Pole wyboru połączenia |
Wybrać Połączenie z automatycznym pomiarem. |
|
2 |
Prąd |
Wyświetla aktualną pozycję robota. |
|
3 |
Pozycja początkowa |
Wprowadź postawę, od której rozpocznie się połączenie podczas wykonywania automatycznego pomiaru. Niewybrane osie również wymagają wprowadzenia. |
|
4 |
Zakres |
Wprowadź zakres, w którym oś będzie się poruszać. Tylko sprawdzone osie umożliwiają wprowadzanie danych. |
|
5 |
Wynik |
Wyświetla wyniki pomiarów automatycznych. |
|
6 |
Zapisz |
Wyniki pomiarów są stosowane do podwładnych. |