
Jeśli robot zostanie zatrzymany przez tryb zatrzymania bezpieczeństwa SS2 lub RS1 w strefie współpracy, stan przerwania może zostać zresetowany i zadanie może zostać wznowione za pomocą wejścia przesunięcia. Opcja przesuwania może być włączona w sekcjach zdefiniowanych przez użytkownika.
-
Aby skonfigurować przesuwanie, wybierz polecenie Parametry robota > element przesuwania.
Aby uzyskać więcej informacji, patrz Przesuwanie.
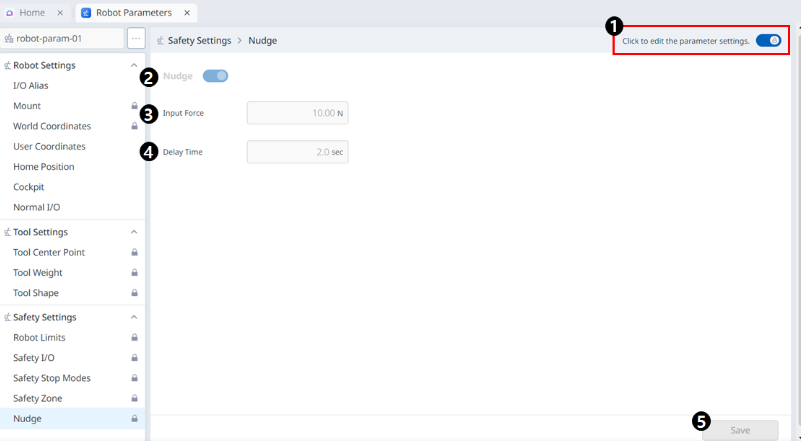
Menu
|
Elementy |
Opis |
|
|---|---|---|
|
1 |
Przycisk przełączania blokady |
Służy do blokowania ustawionej wartości. Do zmiany ustawionej wartości wymagane jest hasło bezpieczeństwa. |
|
2 |
Przycisk aktywacji impulsu |
Można wybrać, czy mają być używane impulsy. |
|
3 |
Wymuszenie wejścia |
W tym polu wprowadza się żądaną wartość siły. |
|
4 |
Czas opóźnienia |
W tym polu ustawiany jest czas opóźnienia. |
|
5 |
Zapisz |
Ten przycisk umożliwia zapisanie ustawionej wartości. |