
3.6.0 3.5.0 3.4.0 3.3.0 3.2.2 3.2.1 3.2.0 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Wyrównaj panel

image-20250725-071001.png
image-20250718-025258.png

Menu


Elementy

Opis

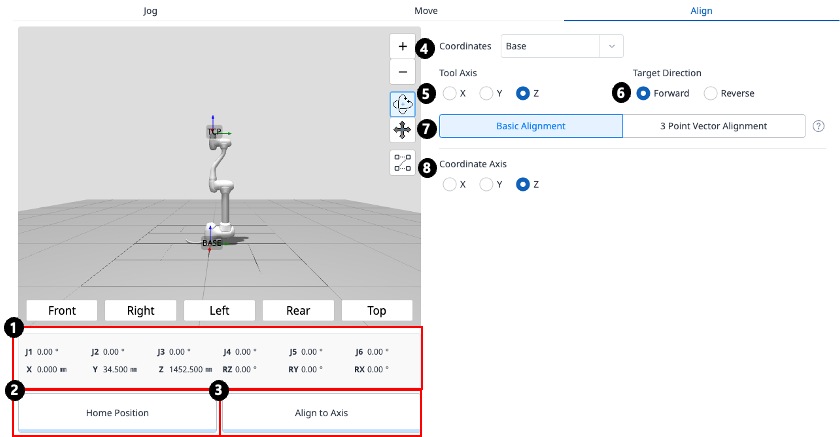
1

Pozycja robota

Wyświetla postawę stawów i postawę zadania bieżącego robota.
Postawa zadania podąża za referencyjnym układem współrzędnych wybranym w sekcji 4.

2

Przycisk pozycji wyjściowej

Po kliknięciu przesuwa robota do pozycji wyjściowej.

3

Przycisk Wyrównaj

Wyrównuje robota po kliknięciu.

4

Wybrać Układ współrzędnych odniesienia

Wybrać układ współrzędnych odniesienia dla pozycjonowania.

5

Oś narzędzia

Wybierz oś TCP do wyrównania.

6

Kierunek docelowy

Wybierz kierunek, z którym ma być wyrównany protokół TCP.

7

Metoda wyrównywania

Wybierz metodę wyrównywania.
W przypadku podstawowego wyrównania TCP jest wyrównany z jedną z osi X, Y lub z referencyjnego układu współrzędnych.
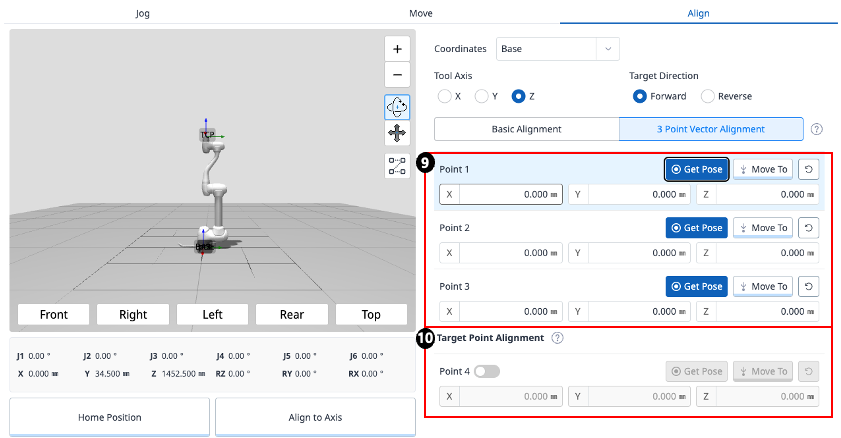
W przypadku 3-punktowego wyrównania wektora TCP jest wyrównany z kierunkiem normalnego wektora płaszczyzny zdefiniowanej przez trzy punkty, w oparciu o referencyjny układ współrzędnych.

8

Oś współrzędnych

Wybierz oś układu współrzędnych odniesienia do wyrównania.

9

Wybrać Punkty na płaszczyźnie

Wybrać trzy punkty definiujące płaszczyznę.
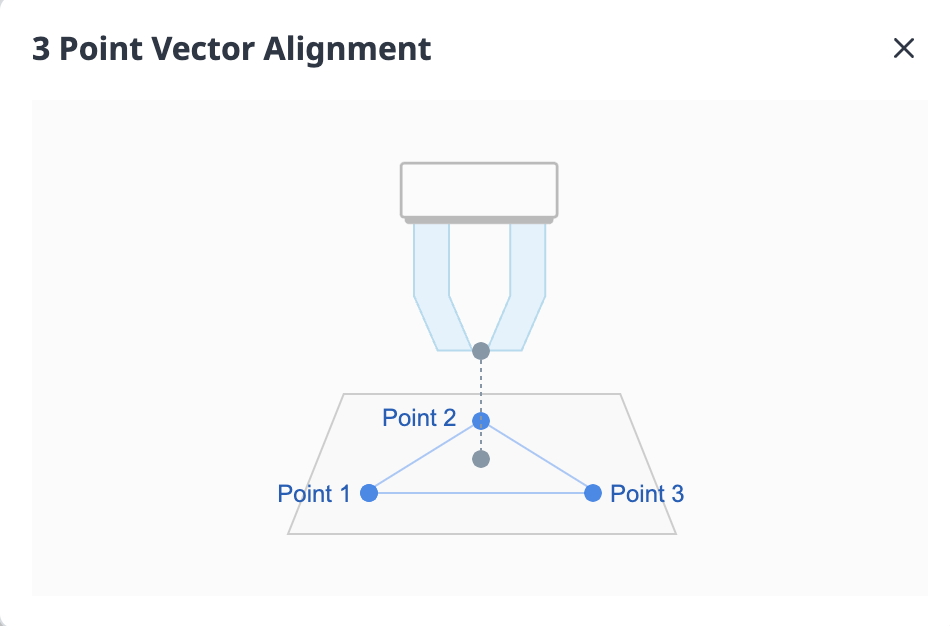
image2024-3-19_9-18-50.png

10

Wyrównanie punktu docelowego

Wybierz punkt, w którym chcesz ustawić TCP.
Jest to opcjonalne — jeśli nie jest zaznaczone, tylko orientacja zostanie wyrównana w oparciu o bieżącą pozycję.