Robot 정보 설정하기
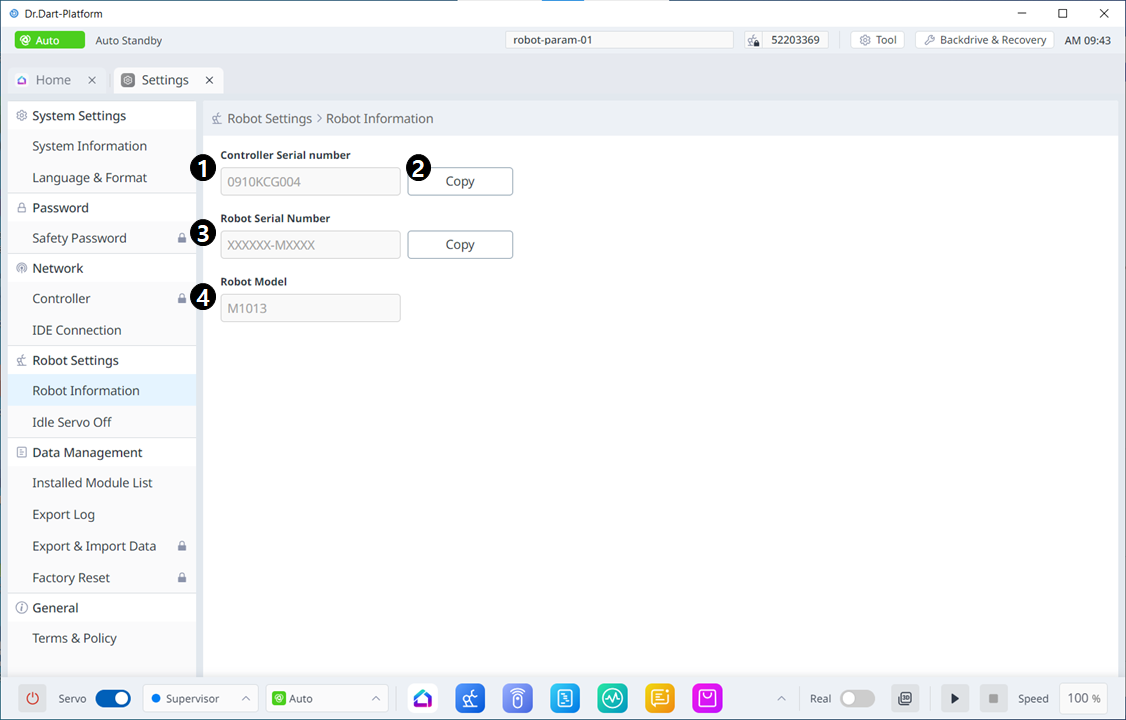
메뉴 구성
|
항목 |
설명 |
|
|---|---|---|
|
1 |
제어기 시리얼 번호 |
제어기 시리얼 번호가 보여집니다. |
|
2 |
제어기 시리얼 번호 복사 |
시리얼 번호를 복사할 수 있습니다. |
|
3 |
로봇 시리얼 번호 |
로봇 시리얼 번호가 보여집니다. |
|
4 |
로봇 모델 |
로봇 모델명이 나타납니다. |
Robot 유휴 서보 오프
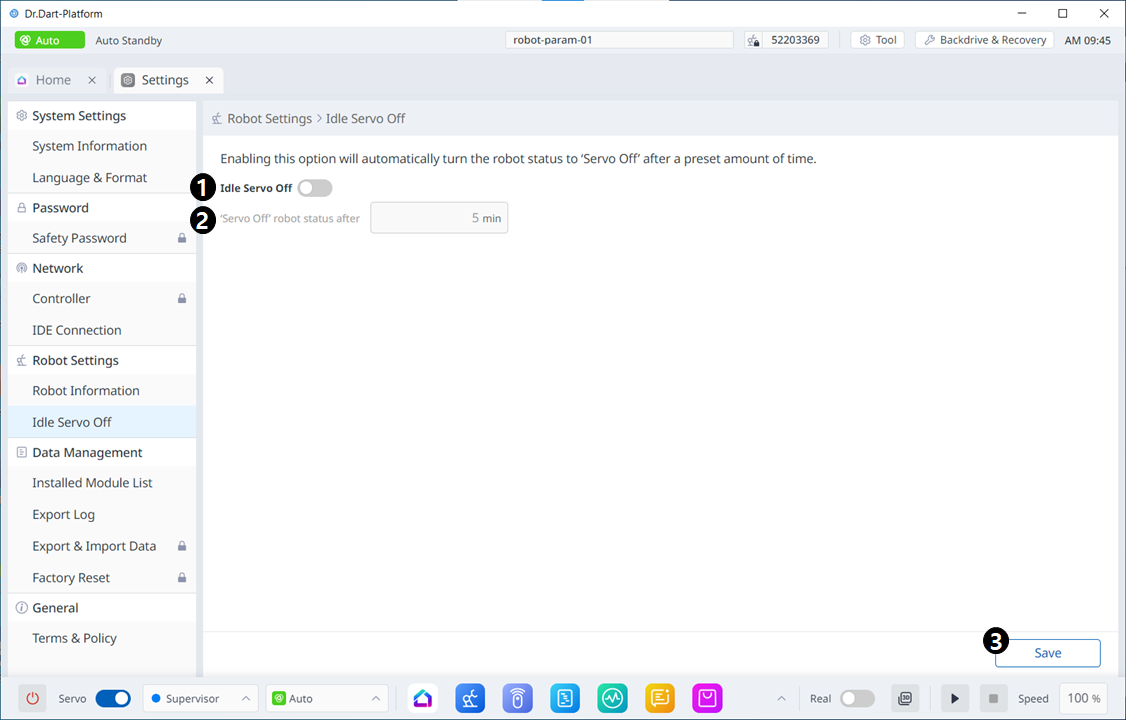
일정 시간 동안 로봇 유휴 시 자동으로 로봇을 안전 오프 상태로 전환합니다. 기본 값은 5분이며 사용자가 정의한 시간으로 변경할 수 있습니다.
메뉴 항목
|
항목 |
설명 |
|
|---|---|---|
|
1 |
유휴 서보 오프 활성화 |
유휴 서보 오프를 활성화 시킬 수 있습니다. |
|
2 |
서보 오프 설정 |
유휴 서보 오프를 분 단위로 설정 가능합니다. |
|
3 |
Save |
변경한 설정을 저장할 수 있습니다. |
마찰 보정
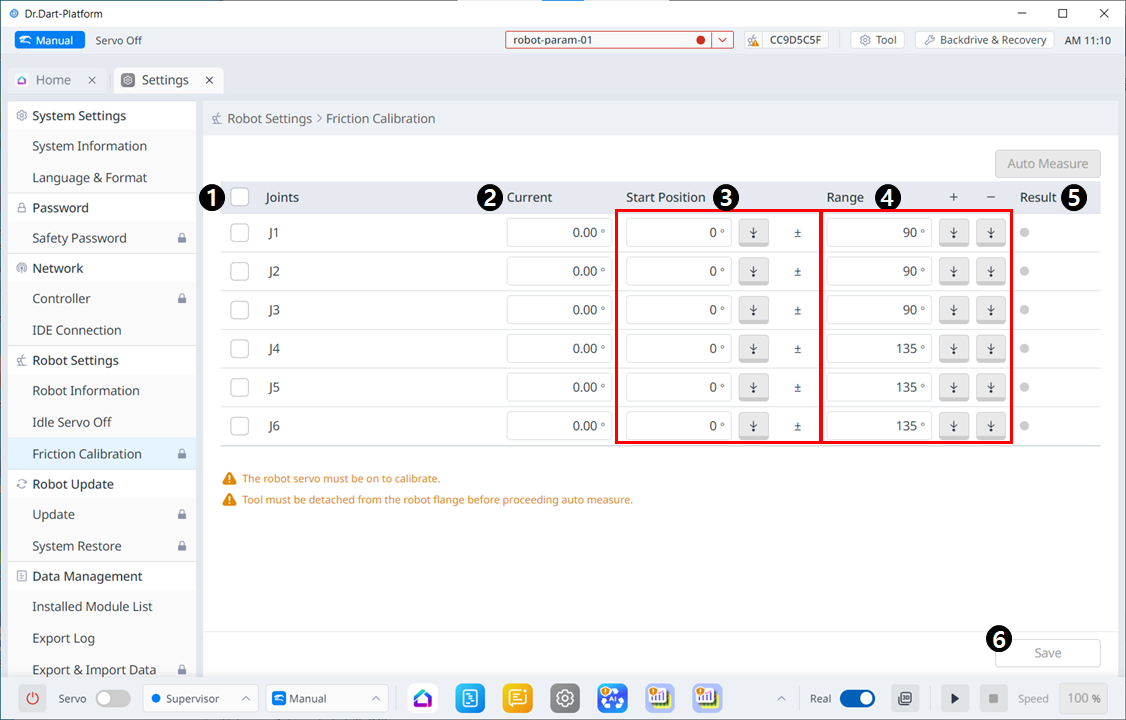
해당 메뉴는 E, A 시리즈 로봇일때만 접근이 가능합니다.
메뉴 항목
|
항목 |
설명 |
|
|---|---|---|
|
1 |
Joint Check Box |
Auto Measure할 Joint를 선택합니다. |
|
2 |
Current |
현재 로봇 자세를 표시합니다. |
|
3 |
Start Position |
Auto Measure 수행시 joint가 시작될 자세를 입력합니다. 선택하지 않은 축도 입력이 필요합니다. |
|
4 |
Range |
해당 축이 움직일 범위를 입력합니다. 체크된 축만 입력 허용합니다. |
|
5 |
Result |
Auto measure에 대한 결과를 표시합니다. |
|
6 |
Save |
측정된 결과를 하위에 적용합니다. |
모션 전력 제어
해당 메뉴는 H2017, P3020 로봇일 때만 접근이 가능합니다.
설정한 와트값을 넘지 않도록 로봇이 모션 속도를 자동으로 줄입니다. 큰 전력이 필요한 모션에서 전력 부족으로 발생하는 저전압 에러를 줄이기 위한 기능입니다.
전압을 선택하면 해당 전압의 기본 와트값이 자동으로 입력됩니다. 자동으로 입력된 와트값이 실제 사용 환경과 다르면 와트값 범위 안에서 직접 수정할 수 있습니다.
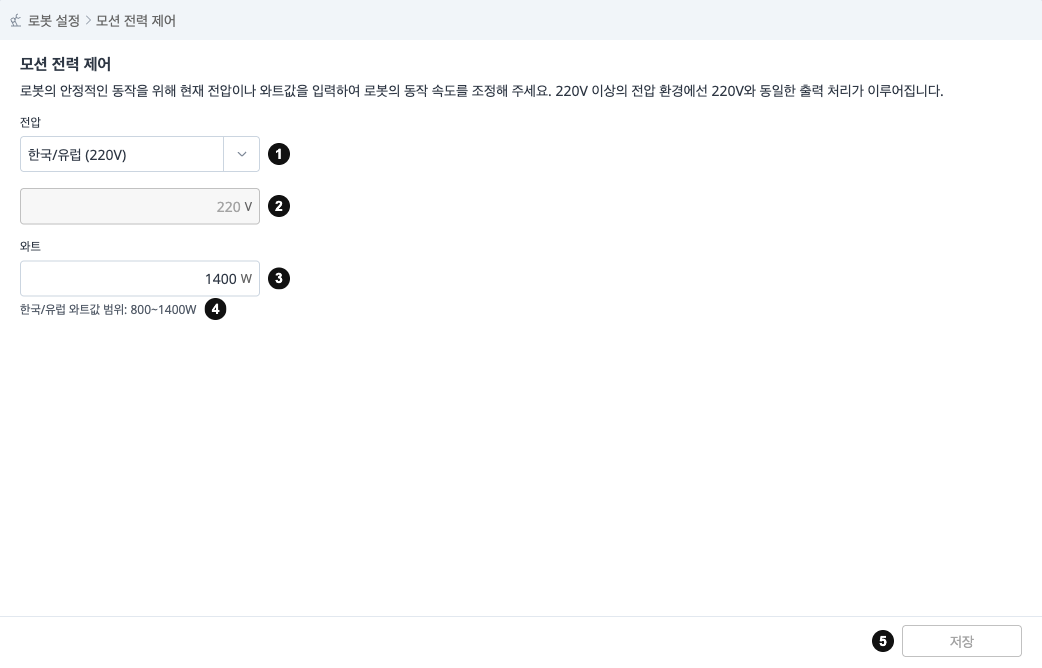
메뉴 항목
|
항목 |
설명 |
|
|---|---|---|
|
1 |
전압 선택 |
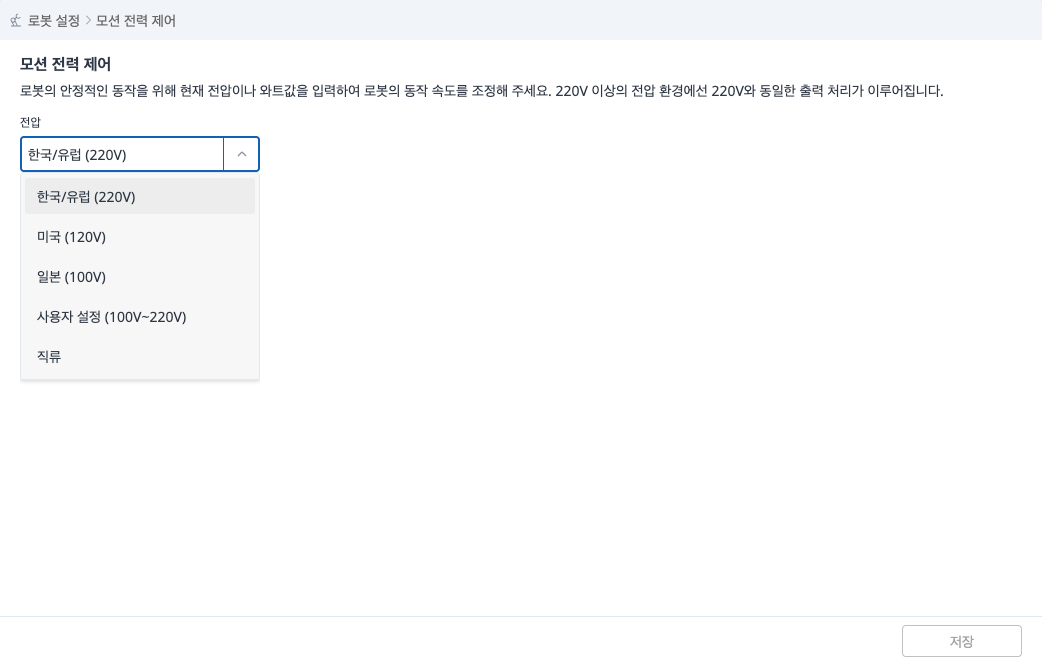
사용 환경의 전원 전압을 선택합니다. 한국/유럽(220V), 미국(120V), 일본(100V), 사용자 설정(100V~220V), 직류 중에서 선택할 수 있습니다. |
|
2 |
전압 |
선택한 전압이 표시됩니다. 사용자 설정을 선택한 경우에만 직접 입력할 수 있습니다. 100V보다 작은 값은 100V로, 220V보다 큰 값은 220V로 바뀝니다. 직류를 선택하면 표시되지 않습니다. |
|
3 |
와트 |
로봇 모션에 허용할 최대 전력(W)입니다. 전압을 선택하면 기본값이 자동으로 입력되며, 와트값 범위 안에서 직접 수정할 수 있습니다. 범위보다 작거나 큰 값은 범위의 최솟값 또는 최댓값으로 바뀝니다. |
|
4 |
와트값 범위 |
선택한 전압에서 입력할 수 있는 와트값 범위가 표시됩니다. |
|
5 |
저장 |
변경한 설정을 저장하고 로봇에 적용합니다. 변경 사항이 있을 때만 활성화됩니다. |
전압 옵션
|
옵션 |
전압 |
기본 와트값 |
와트값 범위 |
|---|---|---|---|
|
한국/유럽 |
220V |
1400W |
800~1400W |
|
미국 |
120V |
1050W |
800~1100W |
|
일본 |
100V |
850W |
800~950W |
|
사용자 설정 |
100~220V (직접 입력) |
입력한 전압으로 계산 (최대 1400W) |
800W ~ 계산된 값 |
|
직류 |
- |
1400W |
800~1400W |
알아두기
-
220V보다 높은 전압은 220V와 같게 처리됩니다. 이 경우 한국/유럽(220V)을 선택하십시오.
-
사용자 설정에서 전압을 바꾸면 와트값이 해당 전압의 최댓값으로 다시 입력됩니다. 와트값을 직접 수정하려면 전압을 먼저 입력하십시오.