
1.7 1.6 1.5 1.4 1.3 Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Pallet

일정한 배치로 대상물을 배치할 수 있는 거치대의 일종입니다.

  • 최소한의 위치(4점) 교시로 팔렛트의 모든 대상물을 핸들링할 수 있습니다.

  • 행과 열과 함께 층과 두께를 입력하여 팔렛트에 있는 작업물을 순차적으로 접근 할 수 있습니다.
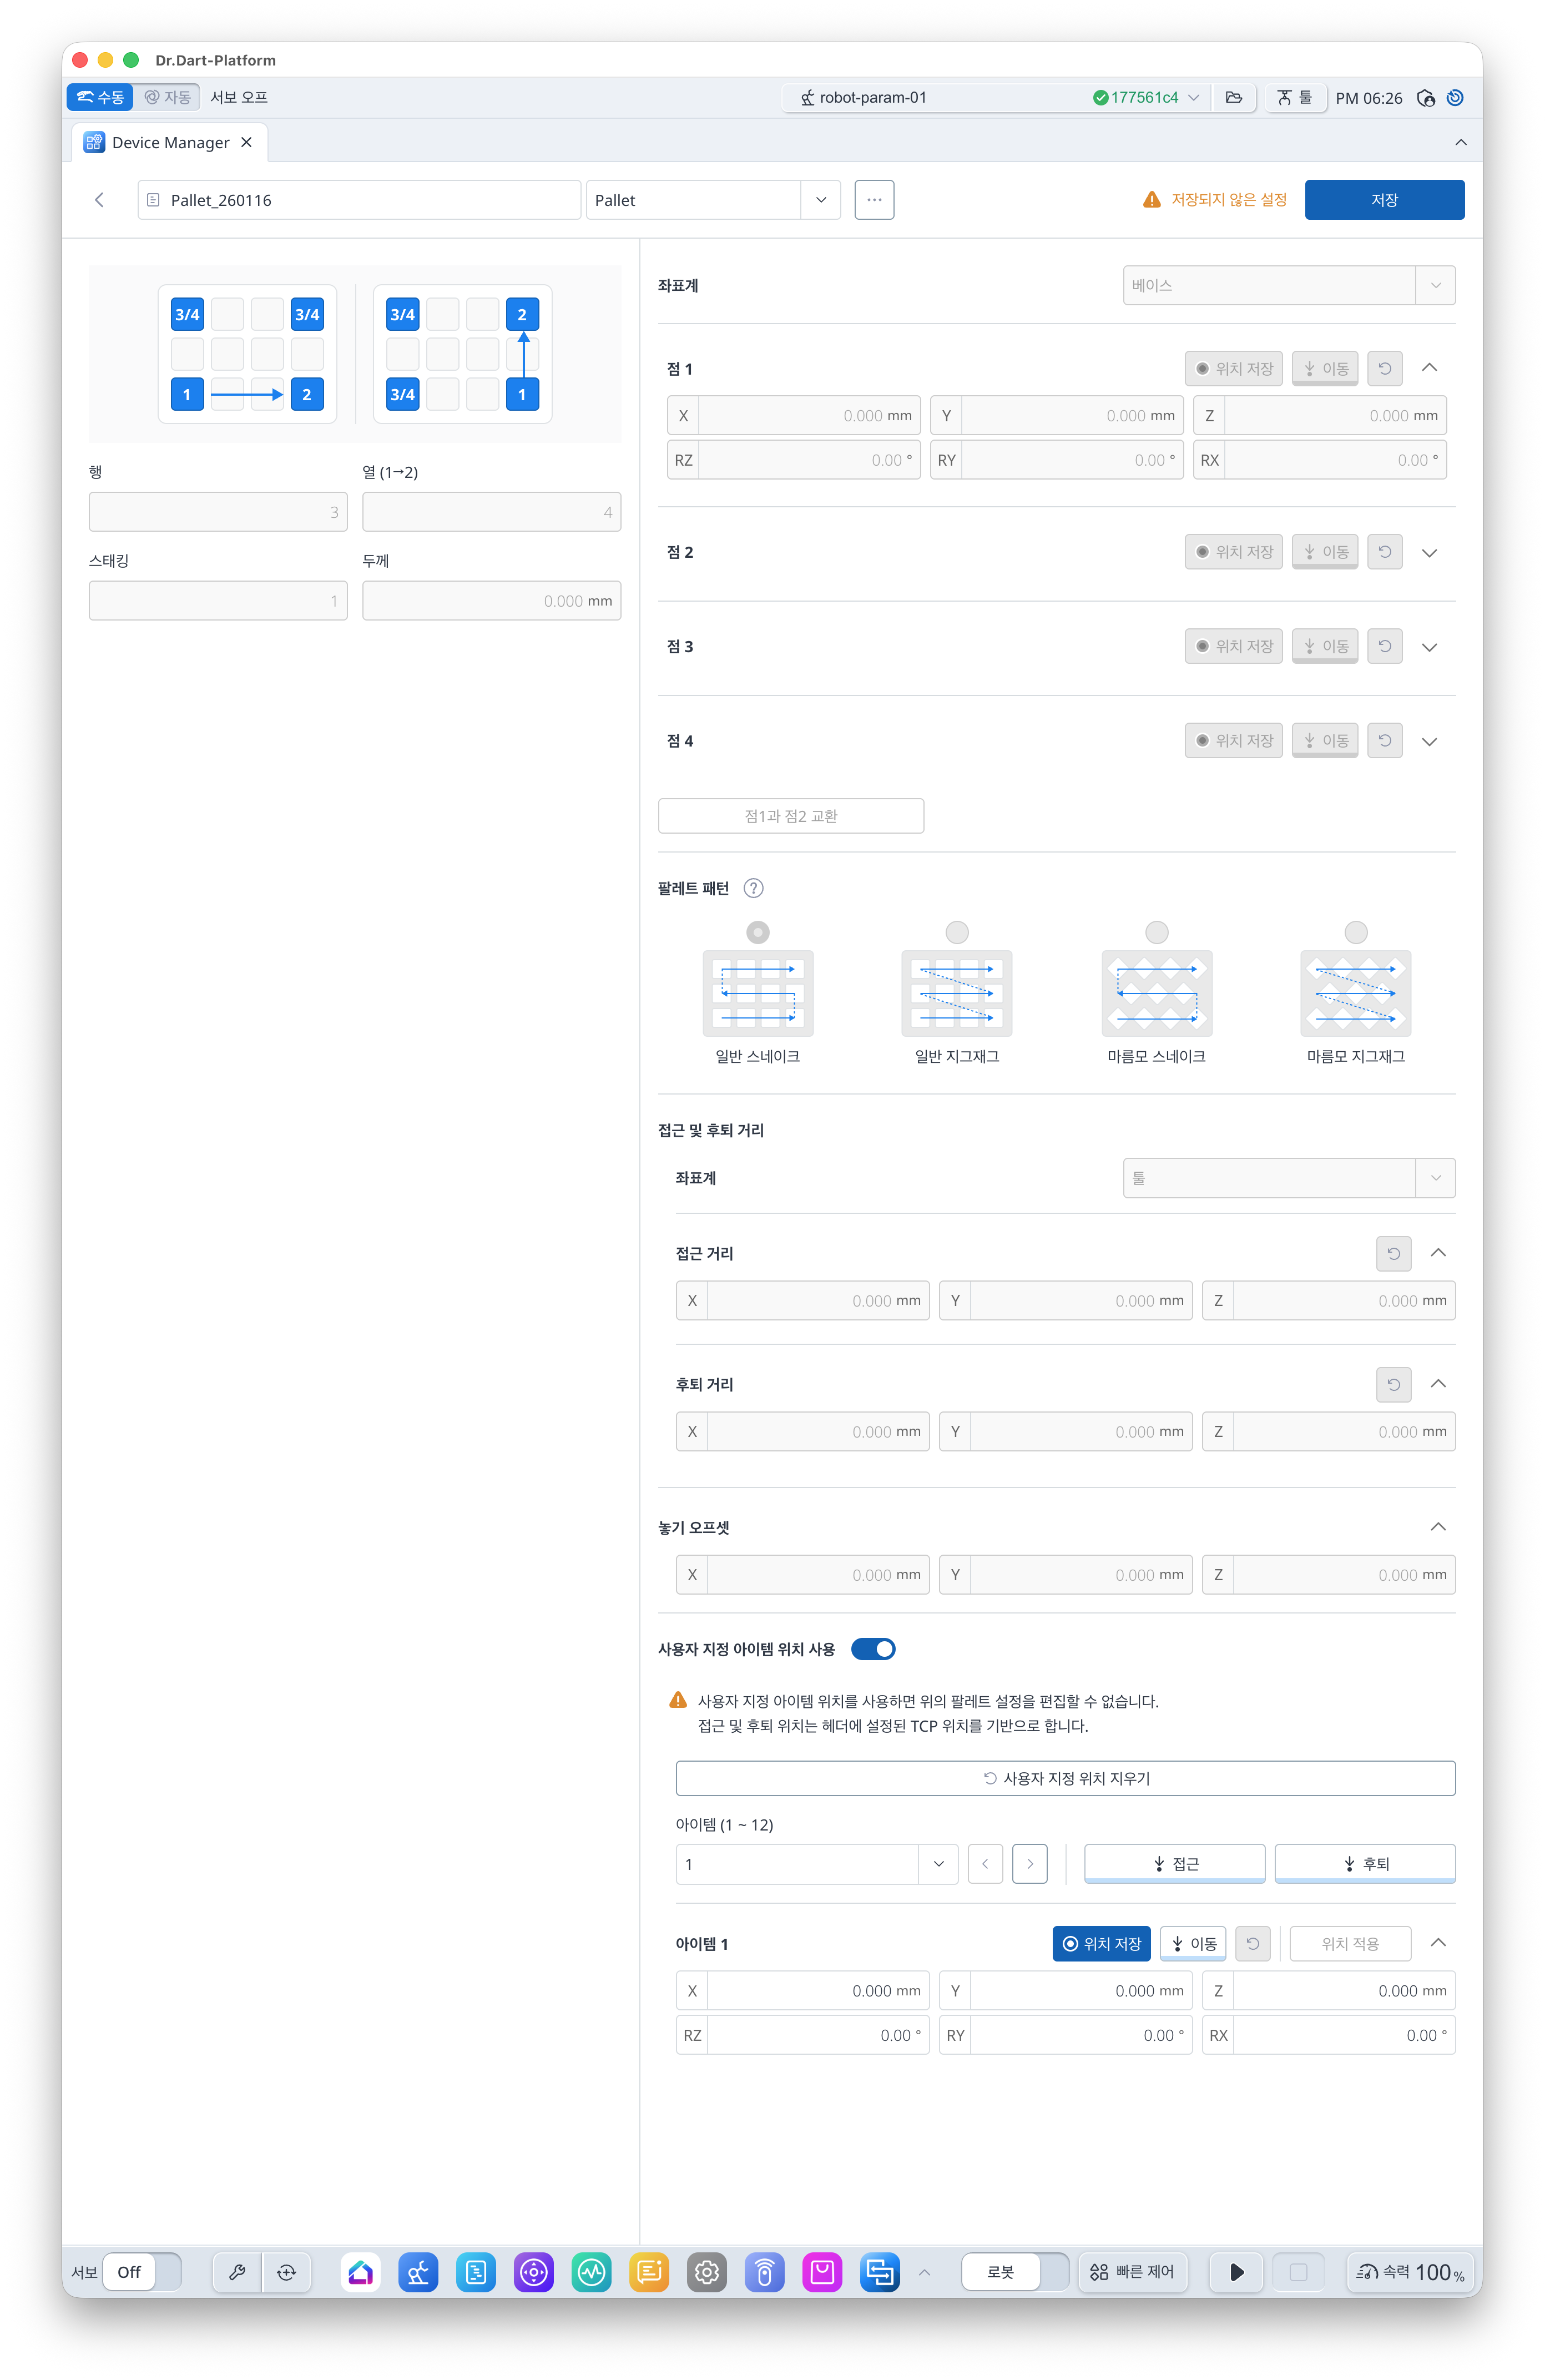
스크린샷 2026-01-16 오후 6.26.48.png


항목

설명

1

팔레트 행렬/층/두께

팔레트의 행/열/층의 개수 및 층 높이를 입력합니다.

  • Row : default 3 / range 1~200

  • Column : default 4 / range 1~200

  • Stack : default 1 / range 1~9999

  • Thickness : default 0 / range 0~10000[mm]

2

포즈 저장

팔레트의 기준 좌표계를 선택하고 기준 포인트를 저장합니다.

  • Point1->Point2 방향으로 패턴이 시작됩니다.

    • 필요에 따라 Point1/2를 Swap 할 수 있습니다.

  • Point3, Point4는 순서와 상관없습니다

3

팔레트 패턴

로봇이 이동하는 패턴을 선택합니다

  • Snake, Zigzag, Rhoumbus Snake, Rhoumbus Zigzag

4

접근/후퇴 거리

접근/후퇴 거리를 툴기준으로 x, y, z 값을 입력합니다.

일반적으로 z방향으로 100mm 후퇴를 위해서는 0, 0, -100이 입력되어야 합니다.

5

놓기 오프셋

저장된 4개의 위치 기반으로 생성된 포인트들에 적용할 오프셋값을 입력합니다.
이 값은 놓기용 팔레트를 티칭할 때 작업물이 팔레트의 벽면과 마찰발생을 막기위해 활용될 수 있습니다.

6

사용자 지정 아이템 위치 사용

[사용자 지정 아이템 위치 사용] 를 사용하여 생성된 팔레트 포인트를 확인하거나, 위치를 임의로 변경할 수 있습니다.

[사용자 지정 위치 지우기] 버튼: 모든 커스텀 위치 정보를 초기화할 수 있습니다.


아이템 필드에 값을 입력하거나 목록에서 선택하여, image-20250710-014741.png image-20250710-014752.png 버튼을 통해 확인하고자 하는 포인트를 선택할 수 있습니다. 포인트 순서는 선택된 패턴에 따라 생성됩니다

  • [접근] 버튼: 접근 위치로 이동할 수 있습니다.

  • [후퇴] 버튼: 후퇴 위치로 이동할 수 있습니다.

  • image-20250710-015134.png [위치 저장] 버튼: 현재 위치를 불러올 수 있습니다.

  • image-20250710-015143.png [이동] 버튼: 현재 아이템 위치로 이동할 수 있습니다.

  • [위치 적용] 버튼: 변경된 위치 정보를 저장할 수 있습니다

  • image-20250710-015206.png 버튼: 선택된 아이템의 커스텀 위치 정보를 초기화할 수 있습니다.