
Doosan RoboticsにはSubTaskコマンドがあり、SubTaskステートメントを呼び出すためのCallSubTaskコマンドもあります。
SubTaskのコマンド追加
-
[コマンド]タブで、Flow Control group の下にあるSubTaskコマンドを見つけてクリックします。
-
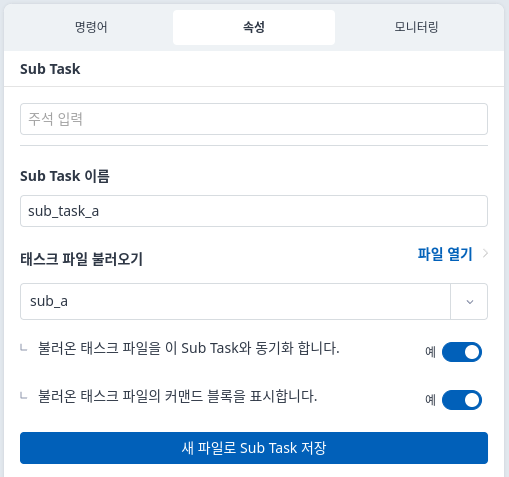
[Property]タブで、SubTaskの名前を入力します。
-
以前に作成したタスクを選択します。
CallSubTaskのコマンド追加
-
[コマンド]タブで、Flow Control group の下にあるCallSubTaskコマンドを見つけてクリックします。
-
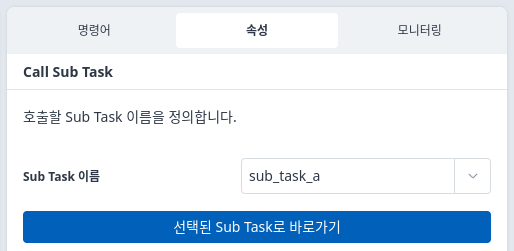
[Property]タブで、SubTaskの名前を選択します。
CustomCodeを使用したSubTask呼び出し
CallSubTaskコマンドの代わりにCustomCodeコマンドを使用してSubTaskを呼び出すことができます。
-
SubTask名が「sub_task_a」の場合
-
CustomCodeプロパティに次のように入力します。
sub_program_run("sub_task_a")
下位互換性
-
DART-Platform 3.4より前のバージョンの場合は、次のように入力します。
sub_task_a()