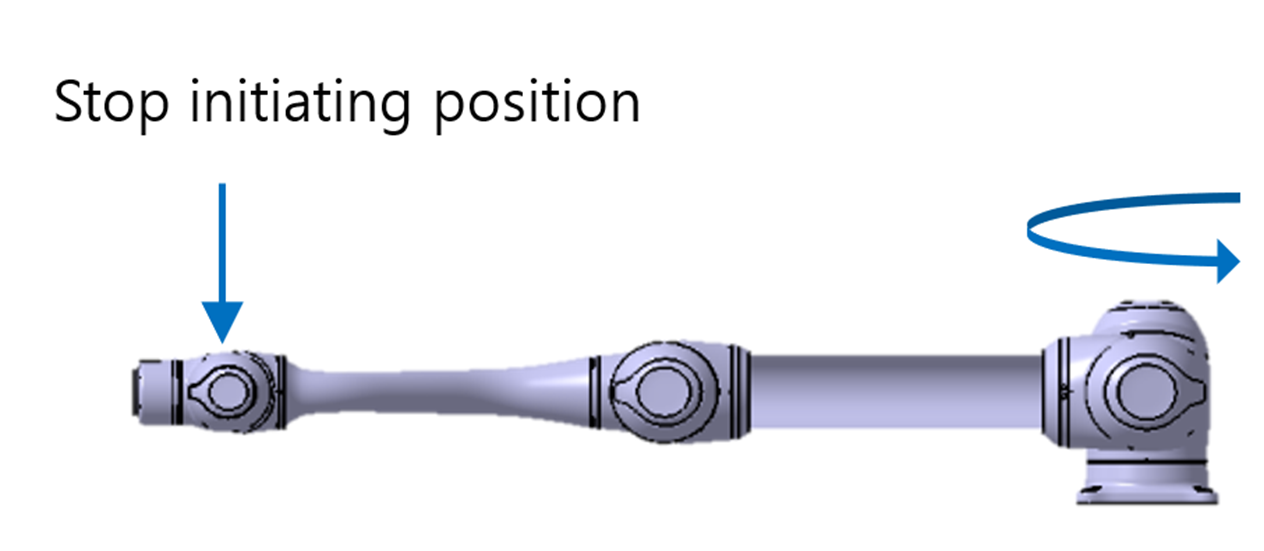
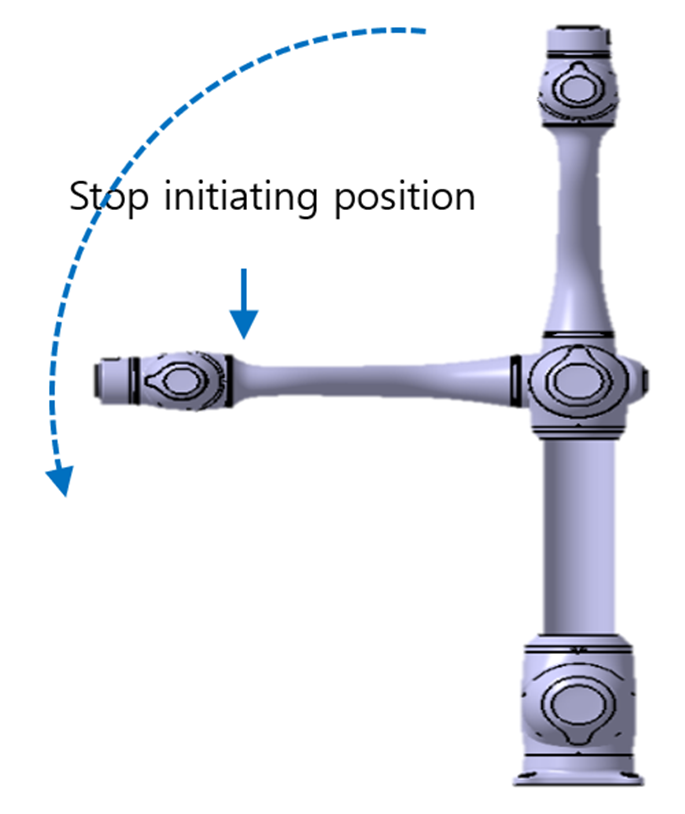
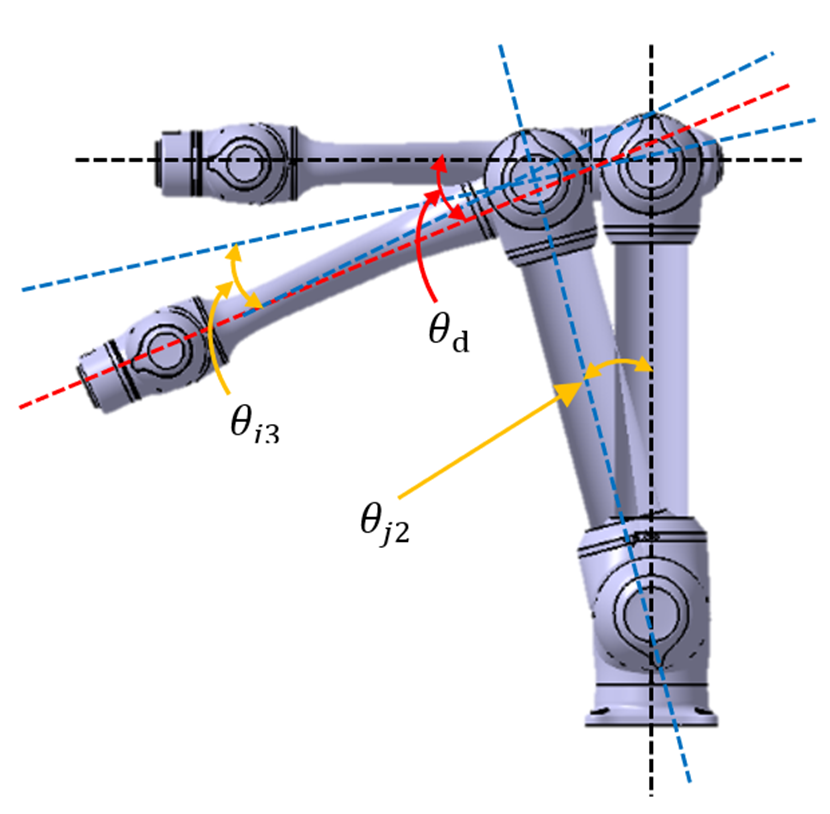
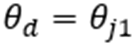La misurazione del Giunto 1 viene effettuata con l'asse di rotazione perpendicolare al terreno durante il movimento orizzontale.
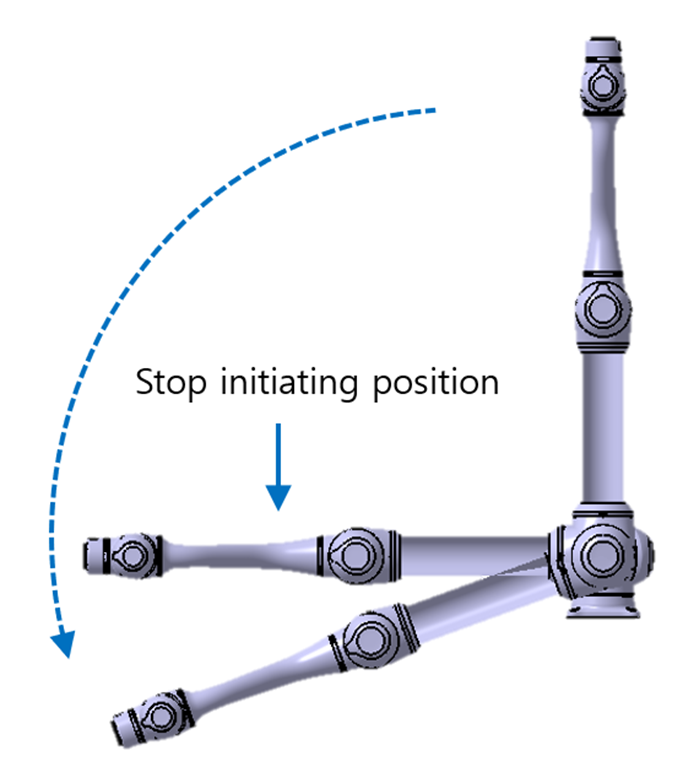
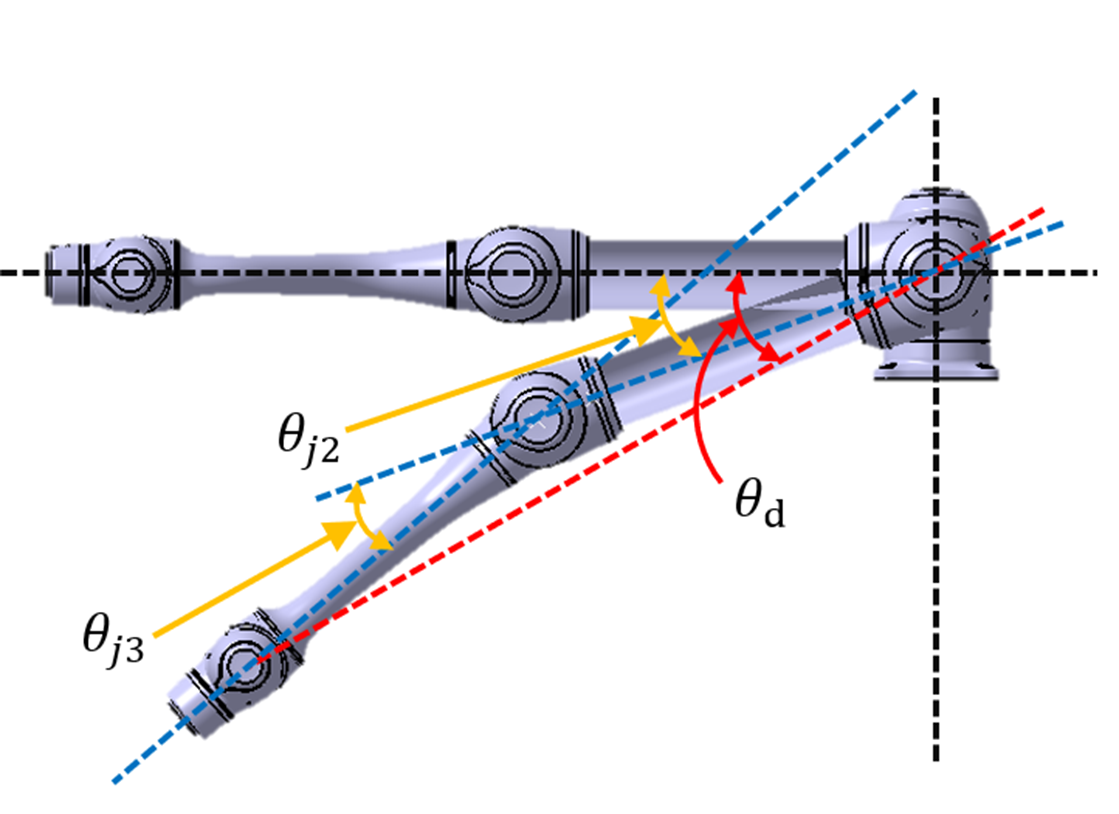
Le misurazioni del Giunto 2 e del Giunto 3 vengono effettuate con l'asse di rotazione parallelo al terreno e quando il robot viene arrestato durante un movimento verso il basso verticale rispetto al terreno.
Le misurazioni sono il risultato del caso peggiore. La misura può variare a secondo delle circostanze
Posizione per il 33%, 66%e il 100% di estensione
|
|
Giunto 1 |
Giunto 2 |
Giunto 3 |
|
Estensione 100% Categoria di arresto 0 |
|
|
|
|
Estensione 33% Categoria di arresto 1 |
|
|
- |
|
Estensione 66% Categoria di arresto 1 |
|
|
- |
|
Estensione 100% Categoria di arresto 1 |
|
|
|
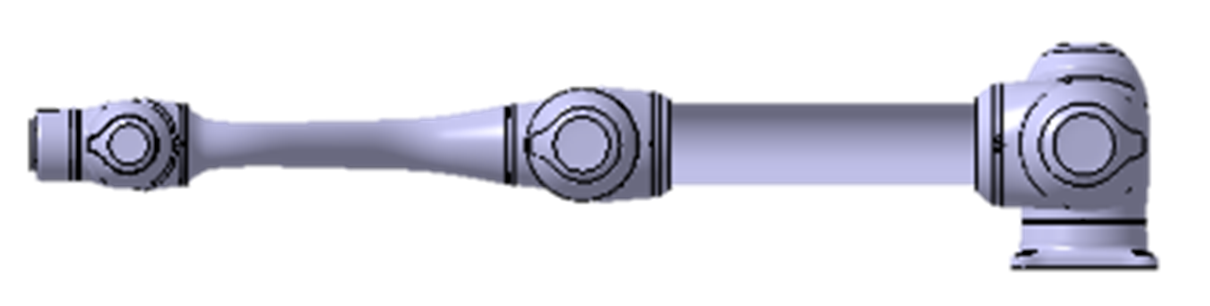
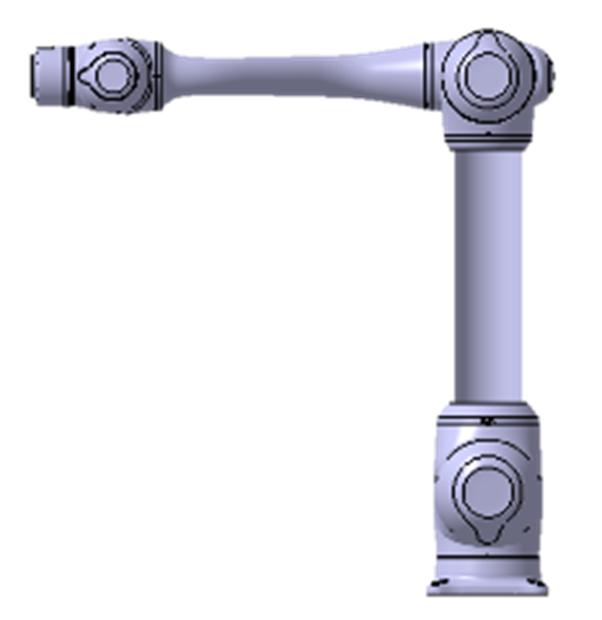
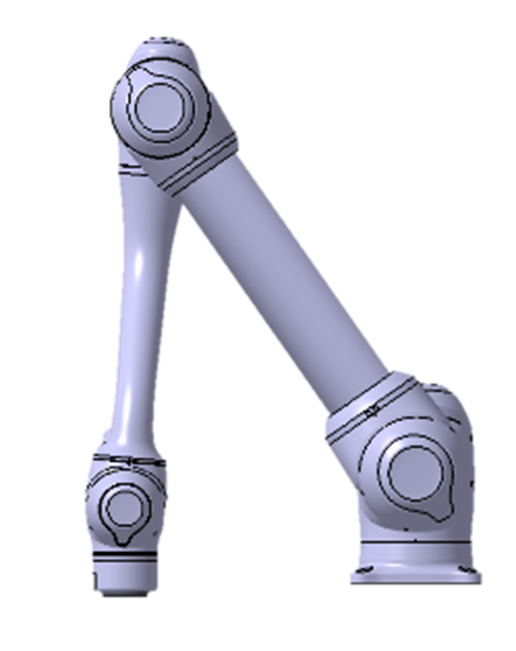
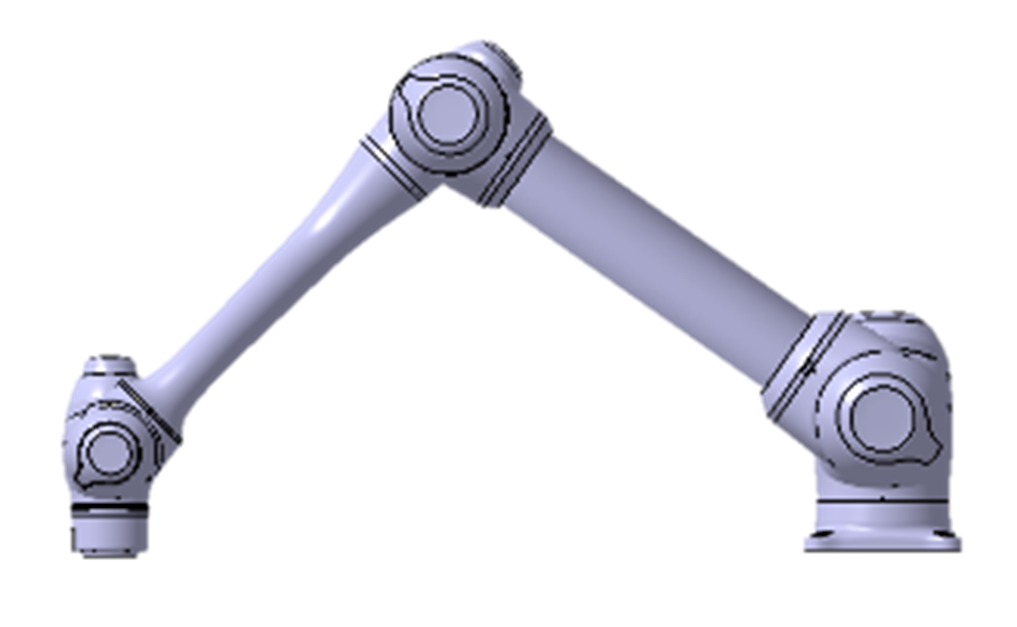
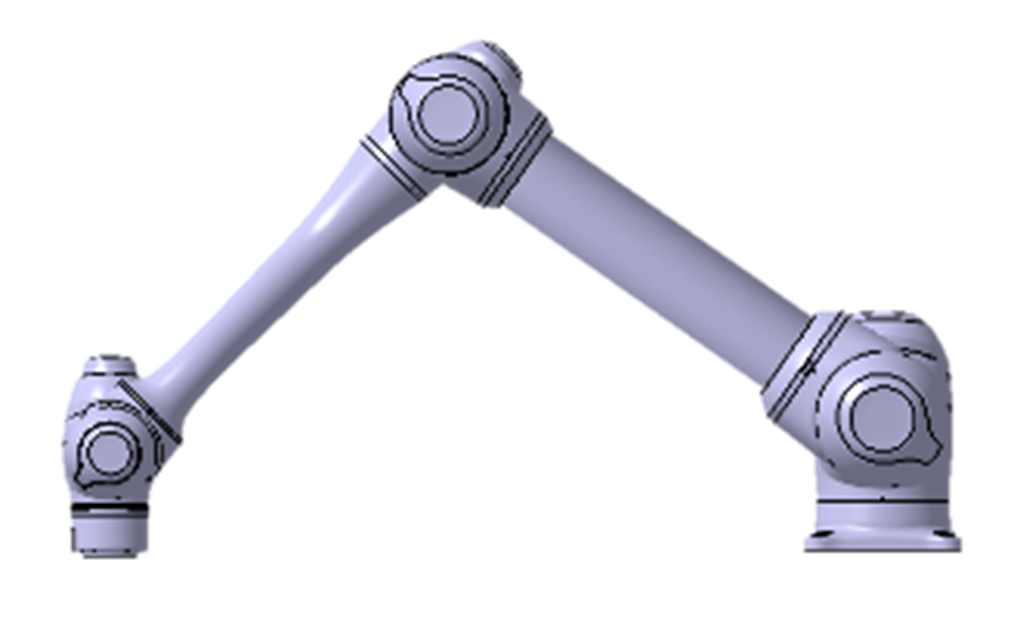
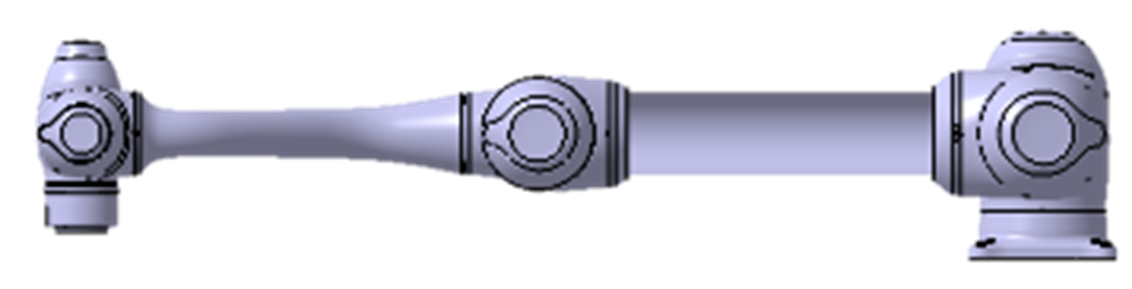
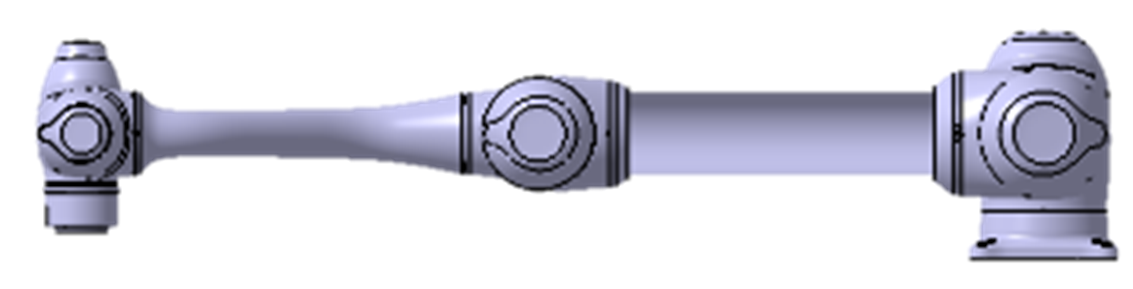
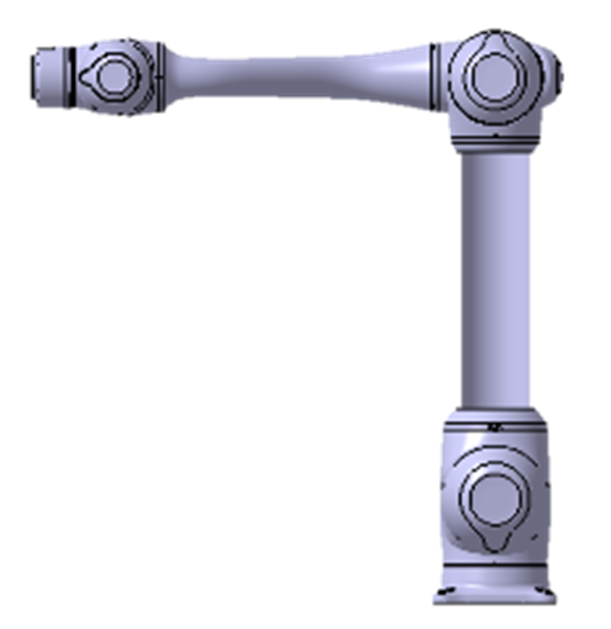
posizione all'inizio dell'arresto e della misurazione dell'angolo(  )
|
|
Posizione all'inizio dell'arresto |
Angolo misurato |
|
Giunto1
|
|
Nessuno slittamento, |
|
Giunto2 |
|
|
|
Giunto3 |
|
|