3.7.0 3.6.0 3.5.0 3.4.0 3.3.0 3.2.2 3.2.1 3.2.0 1. M/H Series 2. A Series 3. E Series 4. P Series Korean Chinese Czech Dutch English French German Hungarian Italian Japanese Polish Portuguese Spanish

Descripción general de los conceptos básicos detrás del comando Move del Editor de tareas

Los robots Doosan Robotics ofrecen 9 movimientos. El movimiento del robot es controlado por movimientos estándar, MoveJ y MoveL, y 7 movimientos derivados de estos dos movimientos.

Tipos de movimiento de robot


Moción

Característica

1

MoveJ

Cada articulación del robot se mueve desde el ángulo actual al ángulo objetivo y se detiene simultáneamente
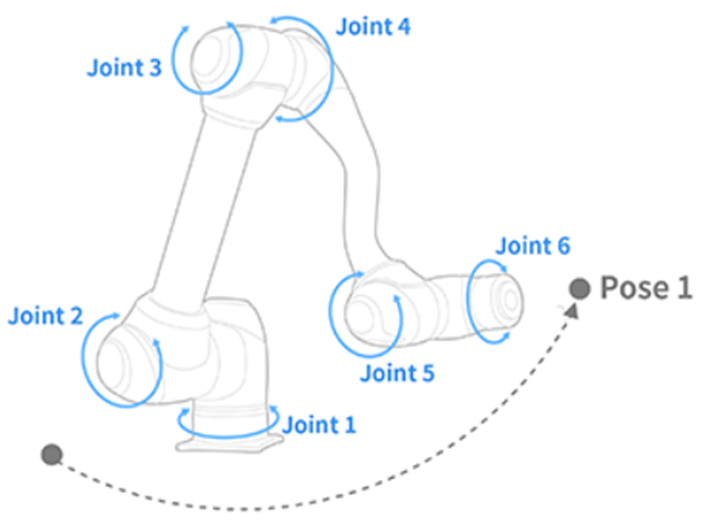
  • Introduzca el ángulo de articulación objetivo: Joint1, Joint2, Joint3, Joint4, Joint5, Joint6

image2022-1-4_9-6-12.png

2

MoveL

El robot se mueve al punto objetivo mientras mantiene el robot TCP recto
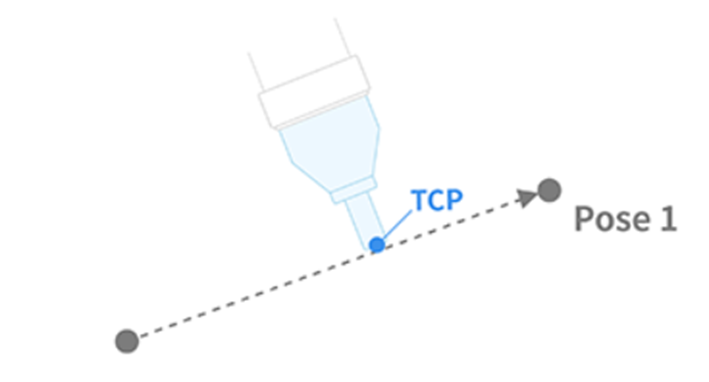
  • Introduzca la posición objetivo y los valores de rotación:

image2022-1-4_9-6-18.png

3

MoveSJ

El robot se mueve a través de todos los ángulos establecidos por el robot
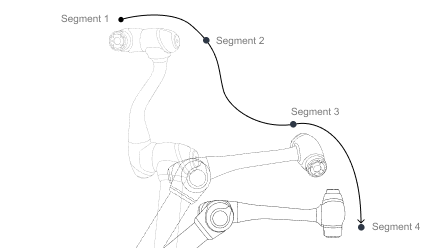
  • Movimiento de movimiento de spline articular

external_img_help_moveSJ.png

4

MoveSX

The robot TCP moves through all designated points by following a spline curve
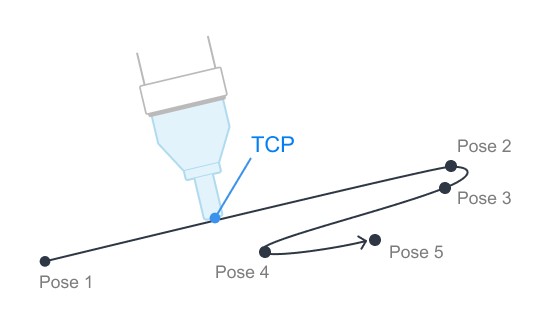
external_img_help_moveSX.jpg


5

MoveJX

La pose del robot se designa a medida que el robot TCP se mueve al punto objetivo

  • MoveJ motion movement to the target point (X, Y, Z, Rz, Ry, Rx)

  • Como se trata de un movimiento de articulación robot, el camino no puede ser estimado

image2022-1-4_9-6-12.png

6

MoveC

Robot TCP se mueve al punto objetivo mientras mantiene un arco
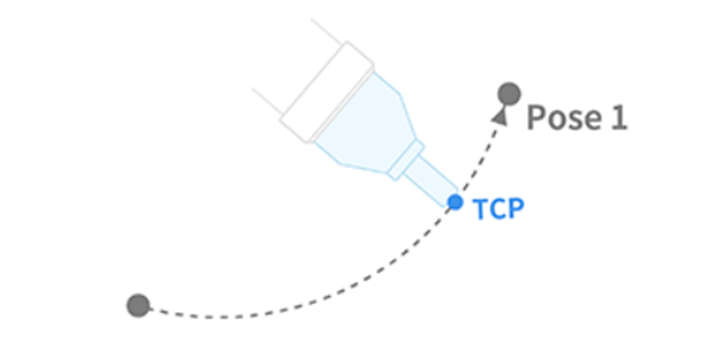
image2022-1-4_9-9-46.png

7

MoveB

El robot se mueve al punto objetivo final a través de una sección que consiste en líneas rectas continuas y arcos
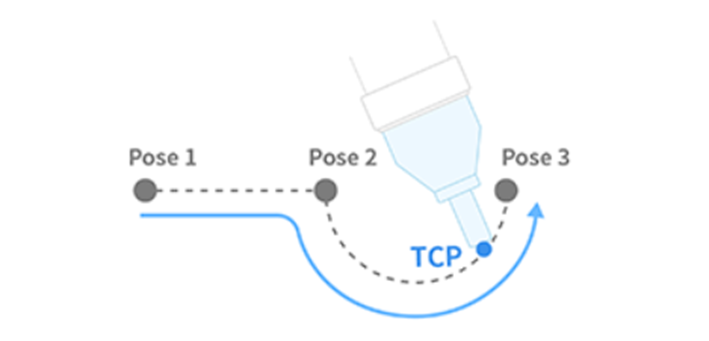
image2022-1-4_9-10-4.png

8

MoveSpiral

El robot se mueve desde el centro espiral hasta el radio máximo
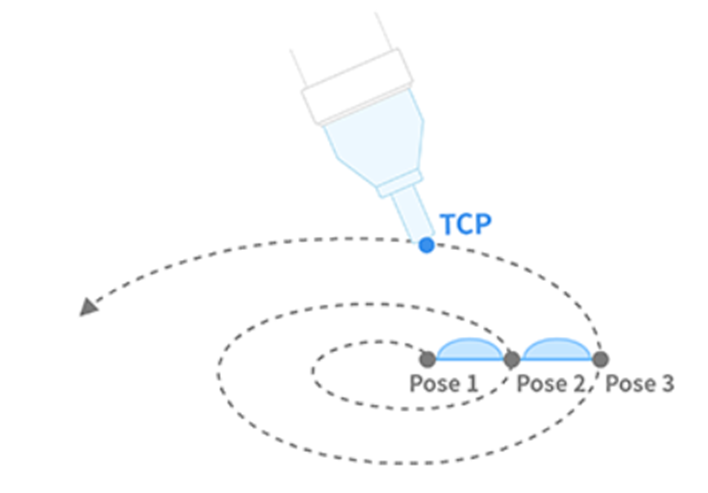
image2022-1-4_9-10-11.png

9

MovePeriodic

El robot se mueve en un camino con una amplitud y ciclo constantes
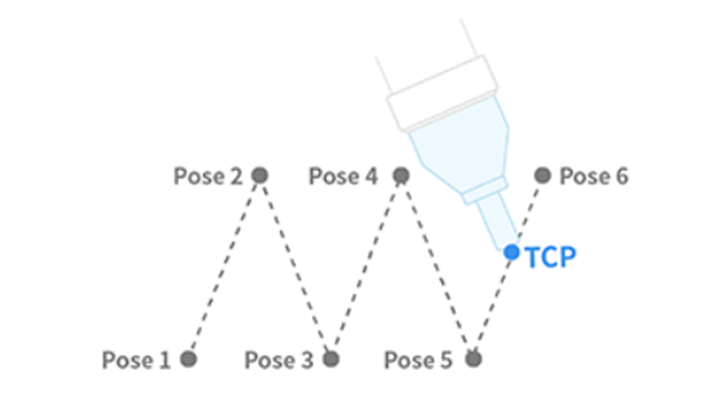
image2022-1-4_9-10-19.png


MoveJ&MoveL

Antes de usar el movimiento del robot, es crítico entender los movimientos estándar MoveJ y MoveL.

  • J en MoveJ se refiere a las articulaciones. En este movimiento, cada articulación se mueve al ángulo objetivo y se detiene simultáneamente.

  • L en MoveL se refiere a lineal. En este movimiento, el TCP en el extremo del robot se mueve a la posición objetivo (posición y ángulo) con movimiento lineal.
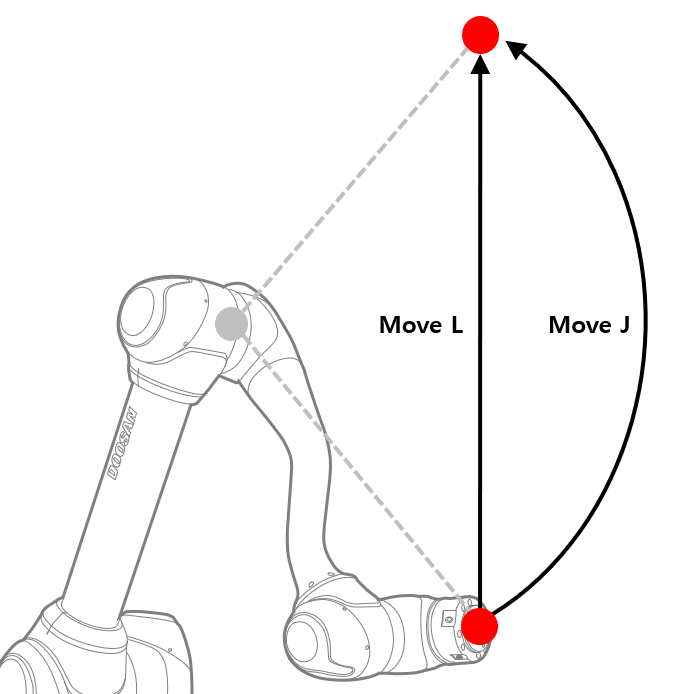
image2022-1-3_14-8-5.png


Tipo

MoveJ

MoveL

1

Método de movimiento

  • Todas las articulaciones del robot se mueven desde el ángulo actual al ángulo objetivo y se detienen simultáneamente

  • TCP en el extremo del robot se mueve a las coordenadas seleccionadas con movimiento lineal

2

Ventaja

  • Velocidad de movimiento rápida

  • No influenciado por la singularidad de un robot

  • Como la trayectoria TCP mantiene una línea recta, se puede estimar la trayectoria de movimiento del robot

  • As target point is indicated using position and rotation (X, Y, Z, Rz, Ry, Rx), the approximate robot end point can be estimated

3

Desventaja

  • Como todos los ejes giran al ángulo objetivo simultáneamente, la trayectoria de movimiento no puede estimarse

  • Como el ángulo objetivo se indica con el ángulo de cada eje, es difícil estimar el punto final del robot y la pose del robot

  • La velocidad de movimiento es relativamente más lenta que MoveJ

  • Influenciado por la singularidad de un robot

4

Utilización

  • Como no está influenciado por la singularidad de un robot, se utiliza para evitar singularidades

  • Es ideal para mover largas distancias

  • Es ideal para evitar objetos y movimientos finos